domingo, 11 de junio de 2017

REDUCTORES Y MULTIPLICADORES DE VELOCIDAD. I.- Introducción

INTRODUCCIÓN.
Este será el primer artículo de una seria dedicada a mecanismos a base de engranes contenidos dentro de una caja cerrada y que mantienen una relación constante entre la velocidad de entrada, lado motriz, y la de salida, lado conducido. Estos mecanismos representan una manera conveniente de transmitir movimiento entre un motor que gira a una velocidad determinada y una máquina que requiere girar a una velocidad distinta. Comparados con otros sistemas, como las transmisiones a base de poleas y bandas, o de cadenas y ruedas dentadas, los reductores de velocidad ocupan mucho menos espacio, ofrecen mayor seguridad, son más limpios y requieren menos mantenimiento.

Existen registros históricos del uso de engranajes de madera para maquinas impulsadas por fuerza animal o por corrientes de agua, que datan de varios siglos antes de nuestra era. Estos engranajes constituían una manera eficaz de transmitir movimiento a las velocidades y potencias requeridas en su momento. La mayoría de las máquinas industriales modernas exigen que los engranes estén contenidos en cajas cerradas y que estén construidos con mejores materiales, formas y procesos.

En la actualidad existen diferentes tipos de engranes y otros mecanismos con características particulares que los hacen más o menos adecuados para las condiciones particulares del trabajo a realizar. La selección del tipo más conveniente para una aplicación determinada depende de varias consideraciones:
·         Confiabilidad y vida útil requeridas;
·         Espacio disponible y disposición de los ejes: paralelos, en línea, ortogonales sobre el mismo plano, ortogonales en planos diferentes o en otros arreglos;
·         Montaje: sobre una base, mediante bridas o sobre un eje;
·         Velocidades requeridas a la entrada y a la salida del reductor;
·         Capacidad mecánica requerida (potencia);
·         Tipo de cargas a soportar: parejas o con diferentes niveles de variación;
·         Momento de inercia que se debe acelerar;
·         Número de paros y arranques por hora;
·         Eficiencia (costo de la energía que se pierde durante la operación);
·         Capacidad para disipar el calor generado;
·         Costo de adquisición, costo de operación y costo de mantenimiento.

Es evidente que difícilmente se pueden optimizar todas estas características al mismo tiempo y que en la mayoría de los casos la selección final dependerá de los criterios de diseño, de las necesidades de la máquina y de las expectativas del usuario final.

CRITERIOS DE SELECCIÓN:
La selección de todos los componentes de transmisión debe considerarse como una parte integral del diseño de una máquina. Si esta selección se deja para el final, es probable que una vez que se ha definido todo lo demás, no haya suficiente flexibilidad para seleccionar la transmisión más adecuada, provocando deficiencias en la operación, el rendimiento o la confiabilidad de toda la máquina. Esto es particularmente cierto para máquinas que requieren de altas velocidades, aceleraciones o precisión.

Los criterios ineludibles para la selección de un reductor de velocidad son: la capacidad para transmitir la potencia a las velocidades requeridas por la máquina y la capacidad para disipar el calor que se genera durante la operación. Dentro de los reductores que cumplan con estos criterios, el diseñador tiene opción de escoger los mecanismos que mejor se ajuste a sus necesidades y  a los demás criterios de selección (configuración, espacio, costo, eficiencia, confiabilidad, vida útil, etc.)

CALIDAD:
Cada uno de los componentes de un reductor de velocidad tiene impacto en su buen desempeño:
·         La caja;
·         Los retenes y sellos  para el lubricante;
·         El lubricante;
·         Los ejes;
·         Los rodamientos y cojinetes ; y
·         Los engranes.

Y podemos decir que un reductor de velocidad tiene más calidad que otro si ofrece alguna o varias de las siguientes ventajas:
·         Mayor suavidad de movimiento;
·         Mayor eficiencia;
·         Menor juego interno;
·         Menos ruido y vibraciones;
·         Vida útil más prolongada; o
·         Mayor confiabilidad.

Parecería sencillo, entonces, comparar varios reductores para seleccionar el más adecuado para una aplicación en particular. Sin embargo, esta definición presenta algunas dificultades: la primera es que varias de estas ventajas son difíciles de medir, comparar y comprobar, por ejemplo, existen formas de estimar la vida útil de algunos componentes en base a las condiciones de trabajo esperadas, pero no podemos saber de antemano con certeza cuál será la vida útil de un reductor en su condición real de operación; otra dificultad es que podemos estar comparando reductores que ofrecen ventajas en algunas categorías y desventajas en otras; y por último, no hay una autoridad independiente que haya hecho una comparación amplia y confiable entre reductores de los diferentes fabricantes. Además, algunos fabricantes presumen su calidad pero mantienen como confidencial mucha de la información respecto a los materiales que emplean, las especificaciones de sus engranajes y los procesos de fabricación que utilizan.

La mayoría de los fabricantes producen sus propias cajas, engranes y ejes, y compran a fabricantes especializados los demás componentes (rodamientos, cojinetes, retenes, sellos y lubricantes).

El componente más importante en un reductor de velocidad son los engranes. Su calidad está normalizada por organizaciones como AGMA e ISO, que establecen grados o niveles de calidad en base a un conjunto de especificaciones. Sin embargo, estas normas no son iguales ni directamente comparables entre sí y no cubren todos los detalles de fabricación. Los fabricantes, por lo tanto, se ven obligados a incluir especificaciones adicionales de fabricación que también tienen impacto en el buen desempeño de un conjunto de engranes. En la práctica, los grados normalizados de calidad nos dan una idea bastante clara del nivel de calidad de un engrane, pero no representan una medida absoluta y completa que permita una comparación objetiva entre varios engranes que están dentro de un mismo grado normalizado. Además, las normas AGMA e ISO están enfocadas a la fabricación de engranes sueltos y no a los trenes de engranajes suministrados en cajas cerradas. Esto significa que los fabricantes de reductores están en libertad de establecer sus propias especificaciones para los engranes que suministran en sus reductores de velocidad y es común que algunas de estas especificaciones correspondan a un grado determinado y otras correspondan a grados distintos, impidiendo que puedan ser clasificados dentro de uno de los grados normalizados, y tampoco pueden compararse directamente con engranes fabricados bajo diferentes especificaciones. Resulta entonces, que las especificaciones de cualquier engrane en particular pueden ofrecer ventajas en ciertas áreas pero pueden tener desventajas en otras, haciendo prácticamente imposible diferenciar objetivamente las sutilezas entre engranes de niveles similares de calidad.

La caja es otro elemento importante. Algunas aplicaciones pueden aceptar cajas (e incluso engranes) de plástico. El plástico representa una solución de bajo costo y poco peso que ofrece ventajas en aplicaciones específicas.

El aluminio tiene menor densidad y es mejor conductor de calor que el acero, haciéndolo una buena opción para reductores tipo corona-sinfín que requieren de alta capacidad para disipar calor. Sin embargo, el aluminio es más blando y resulta relativamente fácil que los alojamientos para los rodamientos se deformen y queden fuera de especificación si la caja o los ejes se someten a golpes o altas temperaturas, o si se emplean malas prácticas de montaje y desmontaje de los rodamientos. Las cajas de aluminio, entonces pueden ser útiles para algunas aplicaciones de poca intensidad, pero tienen limitaciones cuando se trata de trabajo pesado o en condiciones adversas.

Las cajas de hierro o acero pueden ser de fundición, a base de placa soldada o de piezas maquinadas (mecanizadas). Para fabricaciones de una pieza o de poco volumen, es más común ver cajas a base de placas soldadas o piezas maquinadas. La fundición es más común para fabricación en serie porque permite flexibilidad en el diseño y, en grandes volúmenes de producción, ofrece ahorros en material, proceso y mano de obra. En la medida de lo posible es conveniente usar reductores de velocidad fabricados en serie ya que tienen menor costo y tiempo de entrega, y es más fácil conseguir piezas de repuesto si se  hace necesario.

Para determinar el nivel de calidad que ofrece un fabricante de reductores de velocidad, debemos verificar las certificaciones que han obtenido,  la calidad de los componentes que adquieren de proveedores externos y los controles de calidad sobre los materiales, la geometría y los procesos con los que fabrican sus propios componentes. Pero una vez que los colocamos en un nivel determinado, resulta difícil establecer una jerarquía objetiva entre fabricantes de un mismo nivel. Entonces, para decidir por qué fabricante nos inclinaríamos en condiciones iguales, muchas veces tenemos que recurrir a criterios subjetivos como la experiencia propia, las referencias de terceros o la reputación de que gozan en el mercado.

Otro componente que debe verificarse son los rodamientos o cojinetes. Algunos fabricantes publican la vida útil mínima de diseño para sus rodamientos, otros no lo hacen pero generalmente ofrecen la información a quien la solicite. Los fabricantes también especifican las cargas axiales y radiales permisibles de acuerdo a su punto, dirección y sentido de aplicación en cada eje. Es necesario consultar con el fabricante cuando se tienen condiciones que quedan fuera de las especificaciones publicadas.

CAPACIDAD:
Como en todo proceso de diseño, la selección de un reductor de velocidad requiere de una estimación preliminar y de reiteraciones que van refinando los cálculos hasta encontrar la solución satisfactoria. En las etapas iniciales, el diseñador debe establecer criterios básicos en cuanto a eficiencia, durabilidad, confiabilidad, configuración geométrica y costo.

Todo diseño comienza con la necesidad de realizar un trabajo que requiere de suministro de energía mecánica a una taza (potencia) determinada por la relación:

Potencia = fuerza por velocidad, para movimiento lineal; o
Potencia = par por velocidad angular, para movimiento giratorio

La máquina, sin embargo, tiene un requerimiento adicional de potencia durante el arranque porque además de la fuerza o par requeridos para realizar el trabajo, hay un requerimiento para acelerar todos los componentes que pasan de un estado estático a una situación de movimiento.

También es posible que durante la operación haya periodos que requieran de mayor fuerza o par para realizar el trabajo, por ejemplo, si un transportador está moviendo cajas,  tendrá que mover más o menos peso de acuerdo a la cantidad de cajas que esté moviendo en un momento determinado.

Además de la potencia requerida para arrancar y realizar el trabajo, el motor deberá tener suficiente capacidad para cubrir las pérdidas que haya en la transmisión y en los mecanismos de la máquina.

Debido a que los motores se fabrican para suministrar potencias estandarizadas (¼,  ½, 1, 1-½  HP etc.), la práctica común es seleccionar un motor que tenga una capacidad ligeramente superior a potencia determinada por los cálculos de diseño.

Los fabricantes publican tablas con la capacidad de sus reductores (potencia o par) a determinadas velocidades y en las condiciones de trabajo que especifica el fabricante. Normalmente la capacidad publicada se refiere a trabajo continuo por un máximo de 8 horas por día, un máximo de 10 arranques por hora y sin fluctuaciones ni en el suministro de potencia (motores eléctricos, hidráulicos o turbinas) ni en la carga.  También proporcionan la capacidad para disipar calor en condiciones específicas de temperatura, ventilación y altitud.

En la medida en que las condiciones reales de operación se desvían de las condiciones de referencia establecidas por el fabricante, se hace necesario hacer ajustes que permitan comparar la capacidad del reductor de velocidad con las condiciones reales en la que va a operar. Por ejemplo, si en lugar de operar ocho horas al día, va trabajar 14, hay que hacer un ajuste; si  además de esto, en lugar de tratarse de un motor eléctrico, se trata de un motor reciprocante, es necesario hacer otro ajuste; y si también hay fluctuaciones en la carga, será necesario hacer un ajuste más. Estos ajustes normalmente de hace mediante los llamados “factores de servicio” que los mismos fabricantes publican. Es importante tomar en cuenta que cada fabricante presenta la información en una forma particular y que debemos apegarnos a los procedimientos de cálculo establecidos para el reductor específico que estamos seleccionando, que los cálculos de selección propuestos por un fabricante no deben aplicarse a un reductor de otro fabricante, es más, un mismo fabricante puede publicar procedimientos de cálculo diferentes para deferentes tipos de reductores de velocidad.

Vamos a suponer que los cálculos de diseño indican que la máquina requiere un par de 100 Nm a 180 rpm con motor eléctrico de 4 polos a 60 Hz (1,750 rpm). Supongamos también que la operación será de 15 horas diarias con cargas medianamente fluctuantes, 25 arranques por hora y temperatura ambiente de 30°C en espacio abierto a nivel del mar.

Los cálculos preliminares indican que la relación de reducción debe ser 1750/180 = 9.72. Un reductor de engranes helicoidales probablemente tenga una eficiencia superior a 95%. Requerimos, entonces, un motor de (100 Nm x 180 rpm) / (9550 x0.95) = 1.98 kW (2.66 HP). Lo que nos lleva a que seleccionaríamos un motor de 3 HP a 1,750 rpm.

Los fabricantes presentan la información en formas diferentes, pero supongamos, para propósito de ilustración, que el fabricante del reductor que estamos seleccionando propone un factor de servicio de 1.5 para las condiciones de trabajo descritas. Este factor se puede emplear sobre el requerimiento de la máquina, 100 Nm, para seleccionar un reductor con capacidad igual o superior a 150 Nm (100 x 1.5) a 180 rpm; o podemos usar un criterio más conservador y aplicarlo a la  capacidad del motor para seleccionar un reductor de velocidad con capacidad mínima de 4.5 Hp (3 x 1.5) a 1,750 rpm en la entrada, que, suponiendo 95% de eficiencia, equivaldría a 169 Nm a 180 rpm en la salida.

Hay dos razones por las que es preferible usar la potencia del motor como base de selección, la primera es que si las condiciones reales de trabajo lo exigen, el motor entregará su potencia total que tiene disponible y la segunda es que si el usuario de la máquina se da cuenta de que el motor trabaja debajo de su capacidad, le resulta tentador incrementar la producción para sacar provecho de la potencia adicional instalada. En cualquiera de estos casos, el reductor estará sometido a la potencia nominal del motor y no a la calculada por el diseñador.

Por último, se debe verificar el impacto de las cargas axiales y radiales que pueden venir de otros componentes de la transmisión  o de la máquina. Como se mencionó anteriormente, es necesario consultar al fabricante si éstas quedan fuera de las especificaciones publicadas en la literatura técnica.

CONCLUSIÓN:
La selección del tipo de engranes, configuración, relación de velocidades, y calidad de un reductor de velocidad es parte integral del proceso de diseño de una máquina, debe ser acorde a las condiciones reales de operación y no debe dejarse para el final, cuando todo lo demás está definido.


Los próximos artículos tratarán sobre los diferentes tipos de engranes.

domingo, 16 de abril de 2017

FRENOS Y EMBRAGUES VI. 3.- Imán permanente

Estos componentes mecánicos transmiten un par a través de campos magnéticos provenientes de imanes permanentes y no requieren de suministro externo de energía. Podemos dividir estos embragues en dos tipos: síncronos, que sólo transiten un par cuando el elemento motriz y el conducido giran a la misma velocidad; y deslizantes, que pueden transmitir un par aún cuando hay diferencia entre la velocidad de entrada y la de salida. En ambos casos la construcción puede ser tipo disco o tipo tambor.

SÍNCRONOS.
También conocidos como 'acoplamientos magnéticos', tienen imanes permanentes tanto en el elemento motriz como en el conducido y la transmisión se da en base a la atracción de los campos magnéticos opuestos que se alinean automáticamente en ambos elemento. El par máximo que pueden transmitir está dado en función a la intensidad de los campos magnéticos. Una vez que se rebasa este par máximo, se produce un desacoplamiento prácticamente total, característica que los hace particularmente efectivos como limitadores de par, ampliamente usados en dispositivos de roscado de tapones.


También ofrecen la ventaja de que transmiten movimiento a través de materiales no magnéticos sin que haya contacto directo entre el elemento motriz y el conducido. Esto significa que se puede transmitir movimiento sin que un eje tenga que atravesar las paredes de recipientes o contenedores, eliminando posibles fugas a través de los sellos.


En la construcción tipo disco, el par máximo se controla en base a la separación entre el elemento motriz y el conducido.


En la construcción tipo tambor el par se controla en base al traslape entre los imanes, entre mayor sea el traslape, habrá mayor atracción entre los imanes, permitiendo la transmisión de un par más elevado.

En esta representación esquemática, la parte color negro representa una serie de imanes permanentes. Para un embragué sincrono, la parte color azul también sería una serie de imanes permanentes, mientras que para un embrague deslizante representaría una banda de material susceptible a la histéresis magnética.


DESLIZANTES - HISTÉRESIS MAGNÉTICA
Estos embragues tienen imanes permanentes en uno de los elementos y material susceptible a la histéresis magnética en el otro elemento. Cuando se rebasa el par máximo, la histéresis magnética mantiene el par a nivel fijo durante el deslizamiento relativo entre el elemento motriz y el conducido. Son una buena opción para aplicaciones sencillas de control de tensión que requieran par constante de deslizamiento, como en carretes de hilo o alambre.


El par de deslizamiento se controla mediante la alineación entre los polos de los imanes. El par máximo se da cuando polos iguales se alinean frete a frente, como muestra la imagen, y va disminuyendo a medida que los imanes se salen de fase, llegando al mínimo cuando los polos opuestos quedan alineados frente a frente.

En esta representación esquemática, el disco central es de material susceptible a la histéresis magnética y gira con el eje en forma independiente a los discos magnéticos que van fijos al elemento externo de transmisión.


Como se ha visto en otros tipos de frenos y embragues, cuando se transmite un par con deslizamiento, se genera calor que tiene que ser disipado, Esta gráfica representa una curva típica par-velocidad para un embrague de histéresis magnética. La parte pintada en color azul corresponde a la zona segura de operación, que está limitada por el par máximo, A, la velocidad máxima, B, y la capacidad para disipar calor, C.


Si se sustituyen los imanes permanentes por un electroimán, el campo magnético se puede controlar mediante la corriente que se suministra a la bobina, permitiendo su uso en aplicaciones que requieren variación sobre la marcha en el par de transmisión.

RESUMEN:
En esta serie de artículos hemos visto frenos embragues que emplean la fuerza eléctrica o magnética para frenar o transmitir movimiento. En todos ellos, la transmisión se da sin que haya contacto directo entre el elemento motriz y el conducido, dando como resultado una larga vida útil con un mínimo de mantenimiento. Cada uno de ellos ofrece ventajas para ciertas aplicaciones:


Corrientes parásitas (primer artículo de la serie): el par depende de la intensidad de la corriente en el electroimán y de la diferencia de velocidades entre el elemento motriz y el conducido.

Son buena opción como frenos de movimiento lineal y como sustitutos de variadores de frecuencia
Partículas magnéticas (segundo artículo de esta serie): transmiten movimiento sin deslizamiento hasta alcanzar el par máximo al que permiten deslizamiento a un par constante, independiente a las velocidades de giro y de deslizamiento.

Buena opción como limitadores de par y para control de tensión a par constante


Imán permanente: el par máximo de transmisión se puede controlar mediante la distancia de separación o el traslape entre los imanes, y el movimiento se puede transmitir a través de paredes de material no magnético. Son buena opción limitadores de par.

Histéresis magnética: El par máximo depende de la intensidad del campo magnético que puede controlarse mediante la alineación de los polos de imanes permanentes, el traslape entre el material susceptible a la histéresis magnética y los imanes o la corriente que se suministra a un electroimán. Pueden transmitir movimiento sin deslizamiento hasta que se alcanza el par máximo al que permiten deslizamiento a par constante, independiente a la velocidad.

Son una buena opción para aplicaciones de par controlado como control de tensión a par constante y aplicaciones en que no se permite contaminación.

Con este artículo concluimos la la serie dedicada a frenos y embragues. La próxima serie tratará sobre reductores de velocidad.

viernes, 31 de marzo de 2017

FRENOS Y EMBRAGUES VI. 2.- PARTÍCULAS MAGNÉTICAS


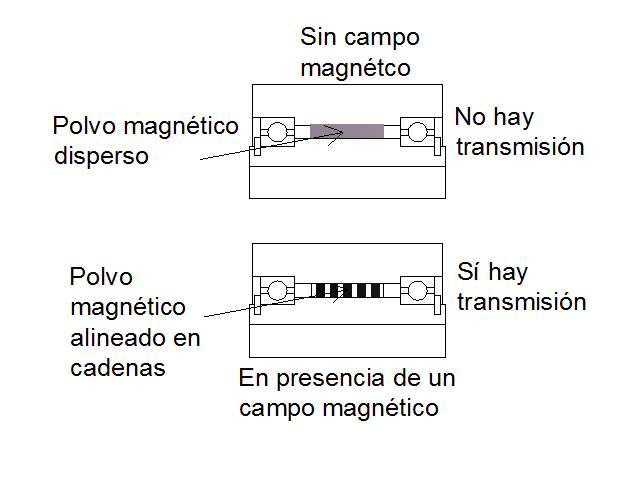
Los frenos y embragues a base de partículas magnéticas tienen separado el elemento motriz del conducido y  en el hueco que se forma por esta separación se coloca polvo con partículas que forman cadenas ante la presencia de un campo magnético. Estas cadenas unen los dos lados permitiendo la transmisión de un par.  La transmisión, entonces, no se da en base a la atracción o repulsión entre campos magnéticos, sino en base a la fuerza que une a estas cadenas entre sí y con las superficies tanto del lado motriz y como del lado conducido.

El par máximo que pueden transmitir sin deslizamiento se regula mediante la corriente que pasa por el embobinado que genera el campo magnético. Una vez que se alcanza el par máximo, se produce deslizamiento a par constante. Excepto a velocidades muy bajas, el par de deslizamiento es independiente de la velocidad de giro o de la de deslizamiento. Esta característica los hace atractivos para aplicaciones de par controlado como roscado de tornillos o tapones, control de tensión o bancos de prueba para motores.


El par generalmente varía en forma prácticamente lineal con respecto a la corriente, excepto en la proximidad de los extremos de corriente mínima y máxima. Aunque esta característica permite un manejo a lazo abierto, es común que en estos frenos y embragues se dé el fenómeno de histéresis en que además de la corriente, el par de deslizamiento depende del camino que siguió la corriente para llegar a un nivel en particular. La curva par vs corriente sigue un camino cuando se va  incrementando desde cero y sigue uno distinto, generalmente a par mayor, cuando disminuye desde su valor máximo. Esto significa que no hay una relación única entre el par y la corriente que se suministra a la bobina del electroimán, de manera que las aplicaciones de precisión o en las que hay cambios en el par de deslizamiento pueden requerir de sistemas con retroalimentación (a lazo cerrado). Debido a que la resistencia eléctrica de la bobina depende de su temperatura, la mayoría de los fabricantes recomiendan y ofrecen controles basados en la corriente en lugar del voltaje.


Ps: Potencia perdida en forma de calor por el deslizamiento (W)
Ns: Velocidad de deslizamiento (diferencia de velocidades entre los dos elementos, rpm)
Tt: Par transmitido en deslizamiento (Nm)

De la misma manera en que sucede con cualquier freno o embrague, el deslizamiento genera calor, Ps, de acuerdo a la ecuación anterior, por lo tanto, el freno o embrague seleccionado para una aplicación en particular, debe tener suficiente capacidad para disipar este calor en las condiciones específicas de operación. Los datos de disipación de calor que se publican en los catálogos se refieren a condiciones específicas de velocidad de giro, temperatura ambiente y voltaje aplicado.  De manera que si las condiciones de trabajo quedan fuera de estos supuestos, es necesario consultar con el fabricante para garantizar que la selección será adecuada para la aplicación propuesta.

Aunque no hay contacto directo entre el elemento motriz y el conducido, las partículas magnéticas sufren deterioro por el uso y es necesario reemplazarlas esporádicamente. Un punto que puede ser importante para aplicaciones que requieren mucha limpieza es el riesgo de fugas de las partículas magnéticas. Sin embargo el desgaste y las fugas normalmente son considerablemente menores que en los frenos o embragues a base de fricción.

Esta representación esquemática muestra el diseño básico con eje hueco en el rotor interno, el elemento exterior de transmisión será el alojamiento para la bobina de inducción con la que se genera campo magnético. Cuando se trata de un freno, el alojamiento queda fijo a la estructura de la maquina mediante una base o una brida. En los embragues se usan contactos eléctricos deslizantes para permitir el giro del elemento exterior.  En esta construcción, el eje puede ser hueco o sólido.


Entre las opciones para aumentar la capacidad de disipación de calor que se encuentran en el mercado, están las aletas, como las que muestra esta ilustración, o la circulación forzada de aire mediante ventiladores.


Ésta es una representación esquemática de un embrague con campo magnético estático montado sobre rodamientos. El alojamiento de la bobina es estático y permite que la conexión eléctrica sea mediante terminales para cables.

CONCLUSIÓN
los frenos y embragues a base de partículas magnéticas representan una forma sencilla, limpia y económica de mantener un par controlado en aplicaciones de deslizamiento ya sea intermitente como en el roscado de tornillos y tapones, o continua como en el control de tensión o bancos de prueba para motores. Sus principales ventajas son:
  • Desgaste y mantenimiento mínimos.
  • El par de deslizamiento es independiente de la velocidad de giro o de deslizamiento.
  • El par de deslizamiento varía en forma prácticamente lineal respecto a la corriente que se aplica.
  • Se adaptan fácilmente a control manual o automático.

miércoles, 1 de marzo de 2017

FRENOS Y EMBRAGUES VI. 1.- CORRIENTES PARÁSITAS


INTRODUCCIÓN:
Esta serie de artículos tratará sobre  frenos y embragues a base de corrientes parásitas, histéresis magnética, partículas magnéticas y regenerativos. Todos ellos dependen de campos eléctricos o magnéticos sin que haya contacto directo entra el elemento motriz y el elemento conducido. Por sus características de construcción y de operación, cada una de estas tecnologías ofrece ventajas en diversas aplicaciones.

 1.- CORRIENTES PARÁSITAS.
Una manera de generar un potencial eléctrico consiste en hacer pasar un alambre de material conductor de electricidad a través de un campo magnético. Si en lugar de un alambre en que la corriente fluye en el sentido longitudinal del alambre, se tiene una placa en que la corriente eléctrica puede fluir libremente buscando el camino de menor resistencia, la corriente eléctrica tenderá a formar remolinos encontrados que llamamos corrientes parásitas. A su vez, estas corrientes parásitas crean sus propios campos magnéticos que interactúan con el campo magnético que las genera. La interacción entre estos campos magnéticos produce fuerzas que se oponen al movimiento de la placa. Si la placa es de material ferro-magnético habrá, además, una fuerza de atracción entre el campo magnético y la placa, fuerza que estará presente aunque no haya movimiento entre las partes y que tendrá efectos secundarios en la fuerza de frenado.

FRENOS
Si la placa es de material no-magnético, como cobre o  aluminio, la fuerza de frenado depende de la conductividad de los materiales empleados, de la configuración del freno, de la velocidad de deslizamiento y de la intensidad del campo magnético. Una consecuencia que se hace evidentemente de inmediato, es que no hay fuerza de frenado cuando la máquina está parada y por lo tanto, si la máquina requiere de esta función, será necesario tener un segundo freno. Otra consecuencia es que la fuerza de frenado aumenta con la velocidad, haciendo a estos frenos particularmente atractivos en aplicaciones en la que se requiere poner límite a la velocidad.

FRENOS GIRATORIOS
Para un freno giratorio hecho de materiales no magnéticos y con una configuración geométrica en particular, el par de frenado depende de la velocidad de giro y de la intensidad del campo magnético. Si el campo magnético proviene de un imán permanente, el par de frenado depende únicamente de la velocidad de giro, pero si el campo magnético proviene de un electroimán, su intensidad se puede controlar en base a la corriente que se hace pasar por la inducción que genera el campo magnético.

Al igual que sucede con otros embragues y acoplamientos, el par se salida tiene que ser igual al par de entrada. Si a esto agregamos el requerimiento de que haya una diferencia entre la velocidad de entrada y la de salida, tenemos una pérdida de energía que se refleja en un aumento en la temperatura de los componentes, de manera que en aplicaciones de frenado continuo, como en control de tensión, la potencia que puede soportar continuamente un freno de corrientes parásitas está  limitada por su capacidad para disipar el calor generado en operación. El calor se genera a razón de:

Ps: Potencia perdida por el deslizamiento (W)
Ns: Velocidad de deslizamiento (rpm)
Tt: Par de frenado (Nm)

Esta gráfica muestra curvas típicas par-velocidad para diferentes niveles de corriente eléctrica en el electroimán de un freno a base de corrientes parásitas. Pm representa la potencia máxima que puede disipar en condiciones ambientales específicas (temperatura, humedad, densidad y velocidad del aire) para mantener la temperatura dentro de un límite aceptable. La zona de operación continua del freno es lo que queda del lado izquierdo y debajo de la curva Pm, que puede desplazarse a la derecha si se incluyen sistemas ventilación forzada o enfriamiento por agua.

FRENOS PARA MOVIMIENTO LINEAL
Los ferrocarriles y juegos mecánicos están entre las aplicaciones que mejor se adaptan a esta tecnología. Montando electroimanes en el chasís de los vagones y usando los rieles como placas conductoras de electricidad, en el caso del ferrocarril, o colocando un campo magnético estático y una placa conductora en los vagones de un juego mecánico, se obtiene un freno de movimiento lineal que ofrece varias ventajas sobre los frenos de fricción aplicados en las ruedas:


·         No tienen partes que se desgastan por el uso.
·         No dependen del coeficiente de fricción, que se ve afectado por el medio ambiente.
·         La fuerza de frenado es fácil de controlar.
·         Ofrecen mayor fuerza de frenado a altas velocidades.
·         No rechinan.
·         Ofrecen mejor control de velocidad en las bajadas prolongadas.
·         Tienen una mejor disipación de calor, especialmente en bajadas prolongadas.


EMBRAGUES
Cuando se trata de un embrague, la gráfica se invierte porque la condición estática se da cuando ambas partes giran a la misma velocidad, la del motor. Esto significa que solamente se puede transmitir un par si el lado conducido gira a menor velocidad que el motriz (aunque también podría actuar como freno si la carga tratara de girar a mayor velocidad que el motor). En el mercado pueden encontrarse accionamientos de velocidad variable que consisten en un conjunto de motor de corriente alterna que gira a velocidad constante con un embrague de corrientes parásitas cuya velocidad de salida se controla en base la intensidad de la corriente directa que pasa por el embrague.

Es común que estos embragues tengan capacidad de transmitir un par equivalente al 250% del par nominal (a plena carga) del motor. Aunque el conjunto puede generar un par a ese nivel durante periodos cortos, como durante el arranque o si hay un incremento momentáneo en la carga, debemos recordar que el embrague solamente puede transmitir  un par igual al que genera el motor, y por lo tanto, aunque el embrague esté operando dentro de su capacidad continua, el tiempo durante el que el conjunto puede operar a un par superior a la capacidad nominal del motor, está limitado por la protección térmica del motor.

VENTAJAS
Comparados con los variadores de frecuencia, los sistemas de velocidad variable a base de corrientes parásitas ofrecen las siguientes ventajas que resultan atractivas para algunas aplicaciones, especialmente en operación cercana a la velocidad del motor:
·         Diseño sencillo y robusto, con pocas partes de desgaste.
·         Motor de corriente alterna conectado directamente a la línea de alimentación.
·         El motor no está expuesto a pulsaciones de voltaje que lo deterioran prematuramente.
·         No generan señales harmónicas que pueden afectar otros equipos conectados a la red.
·         Pocas pérdidas en el sistema de control (del orden del 2%).
Control bastante preciso de la velocidad.

jueves, 2 de febrero de 2017

EMBRAGUE SÍNCRONO PARA TURBO-MAQUINARIA


INTRODUCCIÓN.
Este artículo describe el funcionamiento de los embragues dentados para alta velocidad, modelos MS y HS de Renk-Maag,  y está basado en el artículo “Design and Application for Synchronous Clutch Coupings: MS and HS Types” de Otto Städeli (reimpreso por Artec Machie Systems en el 2009), que trata este tema con más detalle.


Los acoplamientos dentados con perfiles especiales ofrecen la capacidad de transmitir un par elevado en un diámetro reducido, y permiten la desalineación y la expansión térmica de los ejes. Estas cualidades los han convertido en la mejor opción para transmitir las potencias elevadas y las altas velocidades requeridas por la turbo-maquinaria. Algunos procesos que incorporan turbo-maquinaria, como las plantas de cogeneración y de ciclo combinado, están sujetos a cambios en la demanda instantánea de potencia, y su eficiencia puede incrementarse considerablemente si se acoplan o desacoplan algunos motores conforme a la necesidad instantánea de generar energía. El embrague síncrono se desarrolló para aprovechar las cualidades de los acoplamientos dentados y permitir el embragado y desembragado de motores que giran a altas velocidades.


COMPONENTES.


Este embrague consta de tres componentes básicos, el embrague dentado de transmisión, A, el acoplamiento flexible tipo engrane, B,  y un mecanismo sincronizador, C, que realiza el embragado y desembragado.


FUNCIONAMIENTO.
Las dos condiciones básicas para acoplar o desacoplar un embrague dentado en movimiento son, que el elemento motriz y el conducido se muevan a la misma velocidad (sincronización) en el momento del embragado, y que tengan la misma posición angular para que cada diente esté alineado con una ranura. Un embrague de giro libre (ver el artículo anterior de este blog) con 11 dientes en el interior y 6 trinquetes en el exterior, permite tanto la sincronización como la alineación en 66 (11 x 6) posibles posiciones, que corresponden al número de dientes del embrague de transmisión.

El acoplamiento de engranes permite el movimientos axial del sincronizador y al mismo tiempo mantiene unidos al eje del motor con el anillo exterior con los trinquetes del sincronizador. Este acoplamiento puede ser sencillo, que solamente permite la desalineación angular, o doble, que además permite la desalineación paralela. El lado conducido del sincronizador está montado sobre la maza del lado conducido del embrague dentado de transmisión y unido a éste a través de un juego de estrías helicoidales. Esta combinación permite al sincronizador deslizar axialmente tanto con respecto al eje del motor y como al de la máquina. La parte externa del sincronizador mantiene  una posición angular permanente respecto al lado motriz del embrague dentado y el ángulo de hélice de las estrías crea una relación directa entre la posición axial del sincronizador y su posición angular respecto al lado conducido.  
El ángulo a está determinado por el ángulo de hélice de las estrías y por la posición axial, S. La fuerza tangencial, Ft, que el sincornizador ejerce sobre la estría, induce una fuerza axial, Fa, que obliga al sincronizador a desplazarse en el sentido axial.


El sincronizador, entonces, permite al eje de la máquina girar libremente mientras lo haga en el mismo sentido y a una velocidad mayor a la del motor, pero en cuanto  la  velocidad del motor rebase a la de la máquina, el primer trinquete que haga contacto con un diente comenzará a impulsar al sincronizador y el ángulo de las estrías inducirá una fuerza axial que lo obligará a desplazarse en una posición angular
que permita alinear y unir el lado motriz con el lado conducido del embrague dentado principal.
  
En el modelo MS, de embragado automático, los dientes del embrague tienen un ángulo de hélice menor al de las estrías del adaptador. En cuanto se da el contacto ente los dientes del lado conducido con los del lado motriz, su ángulo de hélice induce una nueva fuerza axial que los obliga a continuar deslizando hasta quedar totalmente unidos, y continuarán así mientras el motor esté transmitiendo a la máquina un par en el mismo sentido. Si el sentido de transmisión se invierte, también lo hará la fuerza axial, obligando al sincronizador a separar el lado conducido y el motriz del embrague dentado. La consecuencia es que el embrague automático MS solamente puede transmitir movimiento en un sentido.


Si totmamos como referencia la maza del embrague y la posición del trinquete al inicio de contacto entre los dientes del embrague de transmisión (línea negra),
la diferencia en los ángulos de hélice del adaptador estriado y de los dientes del embrague provoca un desplazamiento angular menor en el anillo exterior del sicronizador con los trinquetes (línea roja) que en la rueda dentada (línea azul), liberando el contacto entre los dientes del sincronizador y los trinquetes, de manera que la transmisión de la potencia del motor se hace a través del embrague de transmisión y del acoplamiento de engrane, sin que el sincronizador esté sometido a un par durante la operación de la máquina.


El modelo HS tiene dientes rectos que permiten la transmisión de potencia en ambos sentidos pero no pueden hacer el embragado y desembragado en forma automática. Este modelo cuenta con un actuador hidráulico que mueve al sicronizador una vez que los dientes del embrague de transmisión han quedado alineados.


OTROS DETALLES.
El sincronizador cuenta con lubricación hidrodinámica que evita el contacto metal con metal entre los trinquetes y los dientes mientras haya deslizamiento entre ellos. Cuenta también con resortes para amortiguar las fuerzas derivadas de la aceleración instantánea del sincronizador y con cojinetes para darle soporte al acoplamiento de engrane cuando el embrague dentado está desacoplado. 

Referencias:
·          Folleto de embragues MS
·          Folleto de embragues HS
·         http://www.renk-maag.ch
·         “Design and Application for Synchronous Clutch Coupings: MS and HS Types” de Otto Städeli (reimpreso por Artec Machie Systems en el 2009)
·         http://www.artec-machine.com


lunes, 9 de enero de 2017

FRENOS Y EMBRAGUES V.- MECÁNICOS

INTRODUCCIÓN.
Agrupamos en este rubro a los frenos y embragues en los que no hay deslizamiento. Son mecanismos en los que no hay una transición paulatina entre el giro libre y el embragado total, condición que impone límites al momento de inercia que se puede manejar y a la diferencia de velocidades entre el elemento motriz y el conducido al momento del embragado. Sin embargo, son mecanismos relativamente sencillos que ofrecen soluciones efectivas y económicas para una amplia gama de aplicaciones.  Entre los mecanismos más utilizados están los dientes, trinquetes, resortes, bolas, rodillos y sprags.

FRENOS DE CONTRAVUELTA.
Llamamos así a mecanismos que permiten el giro libre en un sentido y lo impiden en el sentido opuesto. Se usan en cualquier mecanismo en que es inadmisible el giro en sentido inverso, por ejemplo, en un elevador que podría dejar caer su carga en el momento en que se cortara el suministro de energía al motor.
Este dibujo muestra ejemplos de mecanismos de rodillos, a la izquierda, o de sprags, a la derecha. En ambos casos, el anillo exterior le transmite movimiento al anillo interior cuando gira en el sentido de las manecillas del reloj, y gira libremente en el sentido opuesto. El anillo interior gira libremente en el sentido de las manecillas del reloj y transmite movimiento en el sentido opuesto. Si uno de los anillos está fijo, el otro podrá girar libremente en un sentido y quedará impedido para girar en el sentido opuesto

1000 kg (9.81 m/s2) (0.25 m) = 2,452 Nm
El primer criterio para la selección de un freno es el par necesario para evitar el movimiento en sentido contrario. En este ejemplo, el par requerido para evitar que la carga cayera, sería de 2,452 Nm. Este sería el par mínimo requerido, pero hay que tomar en cuenta otras condiciones que pueden hacer que incremente el par que el freno tiene que soportar. Por ejemplo, si debido a un atascamiento en el elevador anterior, se corta el suministro de energía al motor después de que ha generado su par máximo, la elasticidad de los componentes del elevador harán que el freno quede sometido al par máximo del motor, que puede ser varias veces superior al par requerido para elevar la carga.

Los procedimientos  para desatorar la máquina deben considerar que en un caso como el anterior, los componentes elásticos del elevador se pueden comportar como resortes cuando se elimina la causa que provocó que se atorara.

EMBRAGUES DE GIRO LIBRE.
Estos son mecanismos similares a los frenos de contravuelta, pero el sentido de giro del elemento conducido no es respecto a un marco de referencia fijo sino respecto a la posición instantánea del elemento motriz, que puede estar en movimiento. En estos mecanismos, cuando el elemento motriz gira en el sentido de transmisión, mientras que el otro elemento podrá ser conducido en el mismo sentido y velocidad a las del elemento motriz o podrá girar libremente en el mismo sentido pero a una velocidad mayor; y cuando el elemento motriz gira en el sentido inverso, el elemento conducido podrá girar libremente en el sentido de transmisión o podrá girar en el sentido inverso a velocidad igual o menor a la del elemento motriz. Los papeles entre el elemento motriz y el conducido se invierten cuando este último gira en el sentido en el que puede transmitir movimiento, haciendo que el elemento motriz gire en ese mismo sentido.
El mecanismo de resorte consta de dos elementos cilíndricos envueltos en un resorte helicoidal. Cuando cualquiera de los elementos trata de girar en el sentido de la hélice, el resorte se aprieta y obliga al otro elemento a girar con el primero. En el sentido opuesto, el resorte se abre y permite que ambos elementos giren libremente

Los embragues de giro libre se encuentran en diversas máquinas como transmisiones de bicicleta, diferenciales de vehículos ligeros, transportadores a base de rodillos, mecanismos para arranque manual de motores de combustión y muchas más.

Entre las aplicaciones para uso más pesado están los motores auxiliares de baja velocidad para máquinas sometidas a calor, como ventiladores y hornos, que no deben detenerse totalmente mientras están a alta temperatura. Si se corta el suministro de energía al motor principal, la máquina comenzará a perder velocidad, mientras tanto, la transmisión auxiliar estará girando a una velocidad menor. El embrague estará deslizando libremente hasta que la máquina llegue a la velocidad de la transmisión auxiliar, momento en el cual el embrague comenzará a transmitir la potencia del motor auxiliar. En este caso no hay aceleración después del embragado porque la transmisión auxiliar únicamente mantiene la velocidad a la que se encuentra la máquina en ese momento. Sin embargo, cuando la transmisión auxiliar se usa para el arranque, el embrague tiene que transmitir el par de aceleración hasta que la máquina llega a la velocidad nominal de la transmisión auxiliar y permitirá el giro libre cuando el motor principal haga que la máquina rebase esta velocidad.
 EMBRAGUES DE UNA POSICIÓN O DE POSICIONES MÚLTIPLES.
Existen mecanismos en los que el embragado solamente puede darse en un número determinado de posiciones. Pensemos, por ejemplo, en un mecanismo dentado que solamente puede embragar cuando los dientes de ambos componentes se encuentran alineados, esto implica que el embrague solamente puede transmitir movimiento en un número determinado de posiciones.

Mediante mecanismos de activación mecánicos, eléctricos o neumáticos,  y arreglos similares a los usados para otros tipos de embragues, estos anillos con dientes en las paredes laterales pueden usarse en embragues de una posición, (izquierda) o posiciones múltiples (derecha)

Usando diferentes mecanismos se le puede dar movimiento cíclico al elemento motriz de un embrague de giro libre para obtener movimiento intermitente con avance mientras gira en el sentido de transmisión y paro cuando gira en el sentido inverso. En algunos mecanismos puede ser necesario incorporar un freno que garantice que se mantengan detenidos mientras el embrague permite el giro libre.

Mediante el uso de trinquetes y otras adaptaciones, algunos embragues de giro libre pueden  realizar movimiento intermitente de una fracción, una revolución completa o varias revoluciones. En algunos mecanismos, el trinquete sirve para activar o desactivar el embrague, sin participar directamente en la transmisión del movimiento, de manera que las capacidades mecánicas del embrague de dan en función de los componentes internos y no están relacionadas con las características del trinquete.

 En el ejemplo de la derecha, se utiliza una rueda de 12 dientes con un anillo exterior de 11 trinquetes para obtener 132 (12 x 11) posibles posiciones. En cualquiera de estas posiciones, la transmisión de da únicamente entre un diente y un trinquete.
Los embragues dentados pueden tener los dientes en la superficie cilíndrica o en las paredes laterales, y pueden estar distribuidos en forma simétrica que permite acomodo en varias posiciones o en forma asimétrica que solo permite embragar en una posición. El embragado requiere de la alineación del elemento conducido con el motriz, condición que puede lograrse a máquina parada, a velocidades muy bajas o mediante la sincronización del elemento motriz y el conducido.
Los embragues de dientes en forma de acoplamiento flexible de engranes pueden incorporar sicronizadores para adaptarse a aplicaciones de alta velocidad.


PRÓXIMO ARTÍCULO: Embrague dentado para turbo-maquinaria.