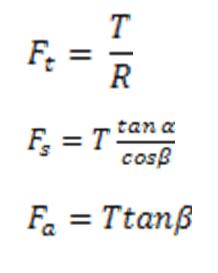domingo, 12 de agosto de 2018

REDUCTORES Y MULTIPLICADORES PARA TURBOMAQUINARIA

INTRODUCCIÓN
La turbomaquinaria requiere de la transmisión de grandes cantidades de potencia mecánica a altas velocidades, condiciones que provocan deformaciones, vibraciones y elevación de temperatura en los componentes de la transmisión. Además, es común que este tipo de maquinaria se emplee en aplicaciones demandantes en cuanto a seguridad y confiabilidad, como en la extracción y bombeo de hidrocarburos, la compresión de gases y la generación de energía.  A primera vista los engranajes para estas aplicaciones parecen similares a los que se emplean en otros tipos de maquinaria, sin embargo, las condiciones de trabajo imponen criterios especiales para su diseño, fabricación, selección, soporte y en el arreglo de la transmisión. Este artículo echa un vistazo a algunas formas de cumplir con los requerimientos para transmisiones de engranes en aplicaciones de turbomaquinaria

TRANSMISIÓN DE GRANDES CANTIDADES DE POTENCIA A ALTAS VELOCIDADES:
El rango de potencia entre 500 kW y 500 MW, y velocidades entre  3,000 y 60,000 rpm exige engranajes debidamente clasificados para soportar  los elevados esfuerzos de contacto entre los dientes, las cargas axiales que generan los engranes helicoidales y el calor que se genera en los cojinetes y engranes.

ESFUERZOS  DE CONTACTO
Como hemos visto en artículos anteriores, tratándose de movimiento giratorio la potencia está dada por el producto del par multiplicado por la velocidad de giro, por lo tanto, el par está dado por la relación:

T: Par (N-m)
P: Potencia (W)
w: Velocidad angular (s-1)

El par se transmite a través de las fuerzas de contacto entre los dientes de los engranes:
  
a: ángulo de presión
b: ángulo de hélice
R: Diámetro de paso dividido entre 2 (m)
Ft: Fuerza Tangencial (N)
Fs: Fuerza de separación (N)
Fa: Fuerza Axial (N)


Para una fuerza dada, los esfuerzos disminuirán en la medida que se incremente la superficie de contacto, y ésta depende de los siguientes factores de diseño:


·         El ancho del diente
·         Los radios de curvatura de las superficies en contacto
·         Las deformaciones provocadas por estos mismos esfuerzos (dureza del material)
·         El número de dientes en contacto
·         La rugosidad de las superficies en contacto

SOPORTES AXIALES

En los engranes rectos, el ángulo de hélice es cero y por lo tanto no se generan cargas axiales. Las cargas axiales resultantes también se eliminan en los engranes con doble hélice que generan cargas iguales y axiales opuestas.

Los rotores del motor, de la caja de engranes y de la máquina conducida pueden o no llevar sus propios soportes de carga axial. Si cada rotor tiene sus propios soportes axiales, los acoplamientos entre rotores deben permitir el movimiento lateral relativo entre los ejes para que no haya transmisión de cargas axiales entre un componente y otro. Mediante acoplamientos que limiten el movimiento lateral entre ejes, los rotores que no tienen sus propios soportes axiales pueden utilizar los del rotor al que están acoplados para mantenerse en su lugar. Esto significa que tanto la colocación de los cojinetes axiales para todo el tren de transmisión como el tipo de acoplamiento entre rotores son parte integral del proceso de diseño y selección del tren de transmisión.

Esta representación esquemática muestra únicamente las fuerzas
axiales que actúan sobre el piñón, que son iguales y opuestas.
A principios del siglo pasado, Brown Boveri desarrolló un anillo o collarín para sustituir los cojinetes axiales de los ejes de alta velocidad con piñones helicoidales. El collarín neutraliza las cargas axiales en cada eje, de manera que solamente se requieren cojinetes axiales en el eje de baja velocidad para mantener a ambos rotores en su posición adecuada. Este diseño aprovecha el hecho de que la velocidad de deslizamiento entre las superficies en contacto del collarín es mucho menor en el diámetro de paso de los engranes que en los cojinetes axiales. El collarín, entonces, requiere menos lubricante y genera menos calor que un cojinete axial. El collarín, además, es más barato y ofrece menor movimiento axial que los engranes de doble hélice. Hoy en día, varios fabricantes de engranajes para alta velocidad usan este dispositivo que ha demostrado su efectividad a los largo de los años.


SOPORTES RADIALES
Además de soportar el peso de los componentes, los cojinetes deben soportar también las cargas provocadas por las fuerzas tangenciales, de separación y axiales, descritas arriba. Estas cargas normalmente son varias veces superiores al peso de los componentes giratorios. Como consecuencia, un cambio en las condiciones de operación implica una variación en la respuesta dinámica del sistema (vibraciones), y por lo tanto, las especificaciones para los cojinetes, ya sean hidrodinámicos o lubricados a presión, se establecen en base a las condiciones de operación de una aplicación específica. Por ejemplo, un tren de engranes que gira a alta velocidad sin carga tenderá a ser más errático que durante la operación normal.

GENERACIÓN DE CALOR
Al transmitir movimiento con un 98.5% de eficiencia se genera  calor a razón del 1.5% de la potencia transmitida. Una transmisión de 10 MW estaría generando 150 kW (150 kJ cada segundo) de calor, suficiente energía para elevar la temperatura de un engrane de acero (calor específico 0.49 kJ/(K-kg)) de 100 kg, en 3°C cada segundo. Sin embargo el calor también se está disipando, de manera que al llegar a una temperatura de equilibrio, el lubricante y el aire eliminan el calor a la misma velocidad a la que se genera. Esta temperatura de equilibrio dependerá de la eficiencia del reductor y de la eficacia del sistema de enfriamiento, dos consideraciones muy importantes en el diseño y selección de reductores y multiplicadores para alta velocidad.

A velocidades tangenciales superiores a unos 120 m/s en los dientes de los engranes, además de las perdidas por el deslizamiento entre las superficies en contacto, hay pérdidas ocasionadas por las turbulencias que los engranes provocan en el aire que los rodea y porque el contacto entre los dientes comprime y bombea axialmente la mezcla de aire y aceite. Mediante una tecnología que permite mantener los engranes en un vacío de 80 a 85% y con cojinetes de mayor eficiencia, Renk-MAAG ha desarrollado su reductor HET Gear ©(High Eficiency Turbo Gear)para aplicaciones de generación de energía, accionamiento de compresores, recuperación de energía, ciclo combinado y cogeneración. Esta tecnología permite reducir las pérdidas de potencia hasta a la mitad respecto a otros reductores de alta velocidad.

Consideremos el accionamiento de un compresor de 15 MW con una eficiencia de 98.5%. La pérdida sería 225 kW. Si esta se reduce a la mitad (eficiencia de 99.25%) tendríamos un ahorro de 112 kW. A un costo promedio de 0.06 USD por kW-h, el ahorro sería de 53,700 USD por año (112 kW x 8000 h/año x 0.06 USD/kW-h). Cantidad que ciertamente vale la pena considerar al seleccionar los reductores de velocidad, especialmente en aplicaciones de mayores potencias y velocidades.

DEFORMACIONES EN LOS DIENTES
Durante la operación, los rotores se ven sometidos a tres tipos de deformaciones mecanicas y térmicas, que a su vez provocan deformaciones en el perfil de los dientes:
·         La deflexión de los ejes y engranes debido al momento flexionante provocado por las fuerzas de contacto;
·         La torsión en el eje y el engrane al transmitir el par de trabajo; y,
·         La deformación causada por las diferencias de temperatura dentro del engrane

Para compensar estas deformaciones, es necesario modificar el perfil del diente en forma tal que en condiciones de operación se obtenga un contacto óptimo. Estas modificaciones no permiten usar las superficies de trabajo como referencia de contacto estático sin carga (verificación mediante tinta azul de Prusia). Una práctica común para contrarrestar esta limitación es hacer esta prueba únicamente en las superficies de los dientes que no estarán en contacto durante la operación y que por lo tanto, no se han modificado.

Las modificaciones al perfil de las superficies de contacto y al ángulo de hélice se definen base a la investigación, desarrollo y experiencia de los fabricantes  y por lo tanto, desempeñan un papel determinante en la capacidad, la vida útil y la confiabilidad de un tren de engranes. Es por ello de suma importancia evaluar adecuadamente la historia y los conocimientos del fabricante al seleccionar proveedores de reductores y multiplicadores de velocidad para turbomaquinaria.

ARREGLOS DEL TREN DE ENGRANES
Las transmisiones más comúnmente usadas para turbomaquinaria son de ejes paralelos o de engranes planetarios. Las de ejes paralelos pueden tener engranes helicoidales o de doble hélice mientras en que la planetarias también se pueden incorporar engranes rectos cuyo mantenimiento es más sencillo y tienen menor costo de fabricación. Un refinado sistema de soporte permite que el piñón central encuentre el centro del círculo de paso verdadero para el contacto entre el piñón y los conjunto de engranes planetarios permitiendo la flotación del piñón central para colocarse en posición adecuada para una buena distribución de las cargas.  No se puede exagerar la importancia de una buena calidad de fabricación para lograr el funcionamiento adecuando de este mecanismo.


Mediante un engrane central y varios piñones de alta velocidad se pueden tener salidas múltiples para accionar diferentes etapas de compresores con varios ejes. El modelo Multicom© de Renk-MAAG ofrece hasta 10 etapas de compresión con velocidades que pueden alcanzar las 63,000 rpm.


Como hemos visto, en los engranajes planetarios, la carga se reparte entre varios engranes, permitiendo transmisiones de menor tamaño y peso que se traduce en ahorros en la construcción de la planta y resultan especialmente atractivos para transmisiones marinas, plataformas marinas e instalaciones FPSO (floating, production, storage and offloading), en las que hay poco espacio disponible.


El arreglo preferido para velocidades inferiores s 2000 rpm es con un piñón central como elemento de entrada, una corona fija y la salida mediantes el portador de engranes planetarios. Este patrón puede repetirse para varias etapas sucesivas de reducción. Aunque este arreglo también se usa en reductores y multiplicadores para turbomaquinaria, también se usa el mismo arreglo pero con el portador de engranes planetarios fijo y la salida a través de la corona. Las siguientes gráficas muestran arreglos comúnmente empleados para reductores y multiplicadores de dos etapas.


SYSTEMAS DE MONITOREO
Por las arduas condiciones de trabajo y lo crítico de su función, es común que estas transmisiones se suministren de fábrica con sensores de velocidad, vibraciones, temperatura y presión de aceite, así como equipos completos de monitoreo y diagnóstico de condición que permiten la detección temprana de fallas inminentes. Hoy en día, estos sistemas forman parte esencial de la operación y mantenimiento de las plantas modernas de generación de energía.

CONCLUSIÓN
A diferencia de las aplicaciones más comunes que tienen un proceso simple de selección de productos de un catálogo, el diseño, selección, instalación y puesta en marcha de reductores y multiplicadores de velocidad para turbomaquinaria requiere de un análisis cuidadoso de las condiciones de operación y del impacto financiero de la eficiencia y la confiabilidad. La experiencia y reputación del fabricante deben ser una consideración de primer nivel en la decisión de adquisición de estos equipos.


 REFERENCIAS
© Marca registrada de Renk-MAAG GmbH


Gear Thrust Collars and solid couplings instead of thrust bearings and toothed type couplings.


sábado, 7 de julio de 2018

VELOCIDAD VARIABLE MEDIANTE ENGRANES PLANETARIOS.

INTRODUCCIÓN:
En un artículo anterior vimos el arreglo clásico de engranes planetarios usado en reductores de velocidad, con un piñón central, un portador de engranes planetarios y una corona en el exterior. Un arreglo distinto, usado en algunas transmisiones de velocidad variable, consiste en dos engranes centrales conectados entre si mediante parejas de engranes planetarios montados en un portador. Como vimos anteriormente, las transmisiones de engranes planetarios tienen dos grados de libertad y por ello es necesario definir la velocidad de dos de sus elementos para conocer la del tercero. Hay básicamente dos modalidades de operación para estos sistemas, en la primera, uno de los tres componentes se mantiene estático dejando que los otros dos operen como reductor o multiplicador de velocidad con relación de velocidades fija; y en la segunda se tiene un elemento motriz principal que opera a velocidad fija y un motor auxiliar de velocidad variable acoplado a un segundo elemento para así controlar la velocidad de salida, que se da a través del tercer elemento. El comportamiento de la transmisión dependerá, entonces, del papel que desempeña cada elemento.

Este artículo trata sobre las posibilidades y ventajas de usar un arreglo con dos engranes centrales unidos mediante parejas de engranes planetarios como transmisión con cambio de relación entre velocidades o como transmisión de velocidad variable.

EL ARREGLO DE ENGRANES:

Si dejamos fijo el portador de engranes planetarios, el comportamiento del tren de engranes será similar al de un sistema simple y la relación de velocidades estará dada por la relación entre el número de dientes de los engranes:

Para darle claridad, en esta representación esquemática
 se ha suprimido un par de engranes planetario y se ha
recortado el portador de engranes


Donde A, B, C y D representan el número de dientes de los engranes respectivos.

Dependiendo del lado que se usa como entrada, el arreglo puede funcionar como reductor o como multiplicador de velocidad. En este caso se trata de un multiplicador de velocidad con la entrada a través del engrane de baja velocidad, A, y la salida por el piñón de alta velocidad, D.

Si la relación, i, es igual a 1, el eje de salida girará a la misma velocidad que el de entrada; si la relación es a mayor a 1, la velocidad de salida será menor a la de entrada; y si es menor a 1, la salida de dará a una velocidad superior a la de entrada.

Si ahora permitimos el movimiento del portador de engranes, la fórmula que define las velocidades  de este arreglo es:

Ecuación 1

En donde w es la velocidad angular y los subíndices a, d y p corresponden a los engranes A y D, y al portador de engranes planetarios respectivamente

Es interesante notar que si hacemos  i=1 y despejamos wd Tendremos:


Que es independiente de wp. Es decir, que cuando la relación i es igual a 1, no se puede hacer variar la velocidad de salida mediante el control de la velocidad de portador de engranes planetarios porque la velocidad de salida siempre será igual a la de entrada. 

ACCIONAMIENTO A TRAVÉS DE UN ENGRANE CENTRAL DE BAJA VELOCIDAD, A (wa).
La velocidad de salida, wd (alta velocidad), disminuye cuando el portador de engranes, wp, gira en el mismo sentido que el engrane de baja velocidad, wa y aumenta cuando giran en sentidos opuestos.

ACCIONAMIENTO A TRAVÉS DEL PORTADOR DE ENGRANES PLANETARIOS
Podemos tener la salida a través del engrane central de baja velocidad: 

Despejando de la ecuación 1

Y si  hacemos wd igual a cero:


Si la relación, i, es menor que 1, la salida se dará en el mismo sentido de giro que la entrada y si es mayor, la salida girará en el sentido opuesto.

La velocidad del piñón de alta velocidad está dada por:

Despejando de la ecuación 1

Y si el engrane de baja se queda estático:

Tenemos entonces, una transmisión con dos posibilidades para la relación entre la velocidad de entrada y la de salida.

APLICACIONES CON FUNCIONES MÚLTIPLES
Dependiendo de la relación de engranes, de cuál es el elemento de entrada, cuál el de salida y si el tercer elemento permanece estático o se hace girar, la transmisión podrá operar como reductor, multiplicador o  variador de velocidad, o podrá tener la posibilidad de cambiar el sentido de giro. En forma similar a como se hace con las transmisiones automáticas automotrices, mediante un sistema de embragues y frenos, podemos activar o mantener estáticos los diferentes elementos de la transmisión para escoger el modo de operación.  Esta característica hace atractivo este arreglo para aplicaciones con restricciones de espacio y peso que requieren de versatilidad, como en la maquinaria pesada y en la robótica.

TRANSMISIONES DE VELOCIDAD VARIABLE PARA TURBO-MAQUINARIA
Este arreglo de engranes se emplea en el sistema Recovar-E© de Renk AG para el accionamiento a velocidad variable de compresores y bombas con potencias en el rango de 2 a 20 MW y velocidades de 3,000 a 15,000 rpm.

Un motor principal de velocidad constante, wa, acoplado al engrane central de baja velocidad, provee la potencia requerida para realizar el trabajo. La salida es a través del piñon central, wd, y la variación de velocidad se consigue mediante un motor secundario de potencia bastante inferior a la del motor principal, acoplado al portador de engranes planetarios, wp. El motor secundario es síncrono a base de imanes permanentes y se controla mediante un variador de frecuencia. 

Debido a que el motor principal se mantiene a una velocidad constante cercana a su factor de potencia óptimo y la variación de velocidad se da mediante un motor de mucha menor potencia, las perturbaciones en la red de suministro de energía eléctrica son relativamente pequeñas y la eficiencia total del sistema se mantiene entre un 93 y un 95% a cualquier velocidad de salida, representando un ahorro sustancial de energía respecto a otros sistemas de control de velocidad para potencias y velocidades similares.

CONCLUSIÓN
Los sistemas de engranes planetarios ofrecen versatilidad y eficiencia en un paquete compacto y son una opción atractiva para aplicaciones que requieren versatilidad en espacio y con peso reducidos, y para aplicaciones de mucha potencia combinada con variación de altas velocidades.

© Recovar-E marca registrada de Renk AG.

domingo, 17 de junio de 2018

REDUCTORES DE VELOCIDAD VII.- Diferenciales planetarios

DIFERENCIALES A BASE DE ENGRANES PLANETARIOS.

INTRODUCCIÓN
En el artículo anterior dijimos que los engranajes planetarios tienen dos grados de libertad porque es necesario definir la velocidad de dos componentes (piñón central, corona o portador de engranes planetarios) para determinar la del tercero y que para tener una transmisión con relación de velocidades fija, sería necesario que uno de los componentes permaneciera detenido. Aunque hay una amplia gama de posibilidades de velocidad variable, en este artículo presentaremos solamente el sistema diferencial a base de doble corona.


Llamamos diferenciales a mecanismos que permiten un ajuste en la velocidad relativa entre dos ejes. Por ejemplo, la función de un diferencial automotriz es permitir la transmisión de la potencia del motor a las ruedas mientras que el auto sigue una trayectoria curva. En esta circunstancia, las ruedas que quedan en la parte interna de la curva recorren una menor distancia y, por lo tanto, giran a menor velocidad que las ruedas que van por fuera. El diferencial entonces, permite que el motor transmita su potencia a las ruedas que pueden girar a la misma velocidad cuando el vehículo va en línea recta y a velocidades diferentes cuando va en curva.

DIFERENCIALES A BASE DE DOBLE CORONA

Entre los diferenciales industriales más populares están los que constan de un piñón central con dos juegos de engranes planetarios y dos coronas. Si hacemos girar el piñón central mientras mantenemos fijas las dos coronas, es evidente que  los dos sistemas planetarios tendrían que girar juntos. De la misma manera, si hacemos girar uno de los portadores de engranes planetarios el otro portador tendrá que girar a la misma velocidad que el primero.

Pero si ahora dejamos que una de las coronas permanezca fija mientras hacemos que la otra gire un ángulo definido, provocaremos un desfasamiento entre el  eje de entrada y el de salida; y si en lugar de eso, hacemos que  la corona libre gire a velocidad constante, crearemos una diferencia permanente entre las velocidades de los dos ejes.

Estos mecanismos se pueden emplear cuando se requiere sincronización de diferentes partes de una máquina. Por ejemplo, en máquinas de empaque que requieren que dos partes se encuentren siempre en el mismo lugar, el diferencial puede hacer una ajuste pequeño en cuanto los sensores determinan que las partes están quedando fuera de fase; o, si el proceso es continuo, se pueden requerir ajustes de velocidad en una sección de la máquina para mantenerla en sincronización con el resto del proceso de empaque.

En el mercado se ofrecen estos mecanismos en paquetes compactos que incluyen los mecanismos de control manual o automático mediante un reductor de velocidad tipo corona-sinfín que controla la posición o la velocidad la corona libre.

CONCLUSIÓN
En este artículo hemos presentado únicamente un ejemplo dentro de una amplia gama de diferenciales que pueden obtenerse mediante el empleo de diversos arreglos de engranes planetarios. Estos sistemas representan una solución simple, compacta, eficiente y confiable para aplicaciones que requieren de control de la fase o de la diferencia entre las velocidades de dos ejes.

martes, 29 de mayo de 2018

REDUCTORES DE VELOCIDAD VI.- PLANETARIOS

INTRODUCCIÓN.

Los reductores de velocidad a base de engranes planetarios, también conocidos como epicicloidales, constan de cuatro componentes básicos, un piñón central, un anillo o corona, uno o varios engranes intermedios o planetarios, y el portador de engranes planetarios o “carrier”. Este arreglo permite versatilidad respecto a la forma de transmitir movimiento, sin embargo, el enfoque de este artículo está orientado primordialmente a las transmisiones más comúnmente encontradas en el mercado, que son de velocidad fija con la corona estática.
 
GEOMETRÍA BÁSICA.

En el sistema de engranes planetarios, el  diámetro de paso de la corona, C, es igual a  la suma del diámetro de paso del piñón central (sol),  S, más dos veces el diámetro de paso de los engranes planetarios, P, y como todos lo engranes tienen necesariamente el mismo módulo, esta misma relación se mantiene para el número de dientes de los diferentes engranes.


A diferencia de los engranajes simples, que solamente tienen un grado de libertad porque una vez que se define la velocidad de uno de ellos, queda definida la velocidad de todos los demás, en los sistemas planetarios es necesario controlar la velocidad de dos elementos para definir la del tercero, y por ello decimos que tienen dos grados de libertad. Esto significa que si el motor está acoplado a un elemento de entrada, podremos regular la velocidad de un segundo elemento para controlar así la velocidad de salida, que se dará a través del tercer elemento del sistema. La potencia para la transmisión del movimiento se genera mediante un motor principal que gira a velocidad constante, y la velocidad de salida se controla mediante un motor secundario relativamente pequeño y mucho más sencillo de controlar. Como se menciona en la introducción, este artículo está enfocado a transmisiones de velocidad fija, por lo tanto, dejaremos la discusión sobre el control de velocidad para un artículo posterior.

Para que un sistema de engranes planetarios tenga una relación fija de velocidades, es necesario que uno de los componentes se mantenga en estado estático, dejando así que uno de los otros dos componentes sea el de alta velocidad y que el tercer componente sea el de baja velocidad. Podemos escoger ya sea el piñón central, la corona o el portador de engranes planetarios como elemento fijo. Para cada caso, la relación de velocidades puede obtenerse mediante análisis similares a los que muestra la ilustración, y está determinada por las siguientes ecuaciones:
 
i: relación de velocidades
na: velocidad de giro del lado de alta velocidad
nb: velocidad de giro del lado de baja velocidad
S: número de dientes en el piñón central
P: número de dientes en los engranes planetarios
C: número de dientes en la corona (=S+2P)


Tenemos, entonces, los siguientes casos:

A.- Corona fija. El piñón central es el lado de alta velocidad, el portador de engranes planetarios es el lado de baja velocidad:

B.- Portador de engranes planetarios fijo. El piñón central es el lado de alta velocidad, la corona es el lado de baja velocidad y la rotación de los dos componentes es en sentidos opuestos:
C.- Piñón central fijo. La corona es el lado de alta velocidad y el portador de engranes planetarios es el lado de baja velocidad:


La primera es la configuración más comúnmente encontrada en el mercado. En el límite, cuando el número de dientes del piñón se aproxima al de la corona, la relación de velocidades tiende a  2:1 como mínimo teórico absoluto. En la práctica, la relación de velocidades que comúnmente se obtiene por cada etapa está entre 3:1 y 7:1 porque las transmisiones con relaciones de velocidades fuera de este intervalo por etapa pierden capacidad de transmisión de potencia. Entre menor sea la relación de velocidades, más pequeños se harán los engranes planetarios, reduciendo su capacidad de transmisión. Esta situación puede aliviarse incrementando el número de engranes planetarios pero implica un costo adicional porque la fabricación se hace más compleja y requiere de mayor precisión. En el otro extremo,  el piñón central se hace más pequeño a medida que la relación aumenta sin que haya manera de compensar la pérdida de capacidad.

Para obtener relaciones de velocidad superiores, se pueden combinar varias etapas de engranajes planetarios. En cada etapa, la entrada es a través del piñón central y la salida a través del portador de engranes planetarios, en el que está montado el piñón central de la siguiente etapa. Se pueden alcanzar relaciones superiores a 2,000:1 en transmisiones de cuatro etapas con relación de 7:1 por etapa.

TIPOS DE ENGRANES.
Los engranes pueden ser rectos, helicoidales o de doble hélice. Los engranes rectos no generan cargas axiales y permiten la flotación del piñón central para que las cargas de contacto se distribuyan mejor entre los dientes de los engranes planetarios, sin embargo, generan más ruido y la transmisión es menos suave que para los otros tipos de engranes; los engranes helicoidales son más silenciosos y brindan una transmisión más suave del movimiento, pero generan cargas axiales sobre los rodamientos o cojinetes; y, los engranes de doble hélice son silenciosos y no generan cargas axiales, pero requieren de mayor precisión en su fabricación, y por lo tanto, tienen un costo mayor.

VENTAJAS.
La ventaja principal que ofrece este arreglo es que la potencia transmitida de divide entre los engranes planetarios, reduciendo considerablemente los esfuerzos de contacto entre los dientes. Los engranajes planetarios, por lo tanto, ofrecen una alta capacidad de transmisión de potencia en un espacio reducido, característica que llamamos: alta densidad de potencia. Los sistemas de engranes planetarios a base de engranes cilíndricos tienen alta eficiencia y soportan mejor las cargas de choque que los trenes de engranes sencillos.


El sistema planetario también tiene la ventaja de que las fuerzas radiales de contacto entre los diferentes engranes, tanto las tangenciales, T, como las de separación, S, se anulan entre sí, dando una resultante radial cero. Y por lo tanto, los rodamientos o cojinetes que soportan el piñón central, la corona y el portador de engranes planetarios no están sometidos más que a las cargas provocadas por el peso de estos componentes y a las cargas axiales que se generan en los engranes helicoidales que pudiera tener.


La rigidez torsional de estos sistemas los hace particularmente atractivos en aplicaciones de posicionamiento y control de movimiento. Para estas aplicaciones también se debe tener en cuenta el juego interno giratorio o “backlash”, que representa el  movimiento giratorio que el eje de baja velocidad puede realizar libremente cuando el eje de alta velocidad está totalmente detenido. Este juego interno dificulta el control de la posición final de la transmisión, provoca ruido y en aplicaciones en las que hay cambio en el sentido de giro, permite golpeteo que deteriora los engranes. En el mercado se pueden encontrar reductores de velocidad planetarios con juego interno reducido (30 minutos angulares o menores). Al seleccionar el reductor se debe tener en cuenta que el costo incrementa en la medida en que se reduce el juego interno giratorio, por lo que no es recomendable exigir una precisión mayor a la que realmente se requiere.

DESVENTAJAS.
Para que los engranes planetarios compartan la carga en forma proporcional, es necesario que los dientes de todos los engranes hagan contacto en forma pareja y simultanea. Esto requiere de maquinados (mecanizados) de alta precisión o de sistemas que permitan que el piñón central flote para encontrar su posición optima. Esto implica un incremento en el costo, que solamente se justifica en aplicaciones con espacio reducido o en condiciones arduas de trabajo.

Por su tamaño reducido, las transmisiones planetarias tienen capacidad limitada para disipar el calor que se genera en su interior más el que les llega del motor o de la máquina y por ello es común que requieran de sistemas de enfriamiento a base de ventilación forzada o circulación del aceite lubricante.

APLICACIONES
Por su  alta densidad de potencia, los reductores de velocidad a base de engranes planetarios se encuentran en aplicaciones muy diversas como automatización y robótica; equipo móvil para agricultura, construcción y servicio; mesas giratorias para grúas y torretas; turbomaquinaria fija o en transmisiones marinas; y maquinaria industrial pesada.  

ARREGLOS
Los reductores de velocidad de engranes planetarios, al igual que los de otros tipos,  se pueden suministrar solos o en combinación con motores o con etapas preliminares de otros tipos de engranajes.


Las aplicaciones de robótica requieren alta precisión, juego interno reducido y velocidades hasta 3600 rpm. El mercado los ofrece con ejes colineales o, mediante una etapa preliminar de engranes cónicos, con ejes ortogonales.  Es común encontrarlos como motorreductores (combinación integral de un motor con su reductor) o suministrados por separado con brida para acoplar el motor directamente. Debido a que no hay una estandarización respecto a las bridas de los servomotores, éstas deben ser específicas para el motor al que se va a acoplar el reductor.

Para las aplicaciones móviles e industriales existe una amplia gama de opciones, entre las más comunes:

                ENTRADA:
·         Motor eléctrico integrado (con o sin freno)
·         Motor hidráulico integrado (con o sin freno)
·         Eje sólido cilíndrico con cuña (chaveta)
·         Adaptador para motor eléctrico NEMA o IEC
·         Adaptador para motor hidráulico (amplia selección de bridas para escoger)
·         Adaptador para freno
·         Adaptador para ventilador

                SOPORTE:
·         Base
·         Brida (sujeta al bastidor o mediante brazo de reacción)

                REDUCTOR:
·         Ejes en línea (una a cuatro etapas)
·         Ejes ortogonales (mediante etapa preliminar de engranes cónicos o corona-sinfín)

                SALIDA:
·         Eje sólido con cuña (chaveta)
·         Eje sólido estriado
·         Eje hueco con cuña
·         Eje hueco estriado
·         Eje hueco liso con anillo de compresión

CONCLUSIÓN

Las transmisiones a base de engranes planetarios son atractivas en aplicaciones con espacio reducido o en condiciones arduas de operación que van desde robótica hasta maquinaria industrial pesada. También se emplean ampliamente en aplicaciones de alta velocidad como en servomotores y turbomaquinaria.

REFERENCIAS:
Dibujos y animación 3D realizados con Blender, mediante ecuaciones de Otvinta y con ayuda de videos tutoriales de Otvinta y de Blender Guru 

Dibujos 2D realizados en DraftSight (marca registrada de Dessault Systèmes)

sábado, 3 de marzo de 2018

REDUCTORES DE VELOCIDAD V - Hipocicloidales

INTRODUCCIÓN.


Los reductores de velocidad a base de mecanismos hipocicloidales, también conocidos como cicloidales, consisten en una rueda dentada, o leva, que gira en forma excéntrica en el interior de un circulo de pernos. El número de dientes de la leva es menor al número de pernos, que están colocados en un circulo básico con un diámetro mayor al de la leva. La salida se da a través de un elemento que gira a la velocidad de la rueda dentada pero en forma concéntrica respecto al eje de entrada [1].


La siguiente animación muestra el movimiento relativo entre el eje de entrada (azul) y el disco de salida. En este caso la relación es de 14:1 y la salida es en sentido opuesto a la entrada.

CARACTERÍSTICAS.
Estos mecanismos permiten altas relaciones de reducción de velocidad en espacios muy reducidos. Es común encontrar reductores hipocicloidales de catálogo con relaciones superiores a 100:1 en una sola etapa de reducción y del orden de 7500:1 en dos etapas.

La superficie de contacto entre los elementos de transmisión es mucho mayor a la que se da en los engranajes rectos, helicoidales, cónicos o tipo corona-sinfín. Además, los elementos de transmisión de los mecanismos hipocicloidales están sujetos a esfuerzos de compresión, a diferencia de otros los tipos de engranajes que están sujetos a esfuerzos de corte.  Estas dos características ofrecen ventajas significativas en cuanto a eficiencia, generación de calor, ruido, y capacidad para soportar cargas de choque.

La práctica normal para evitar el desbalanceo y vibraciones que podría provocar el movimiento excéntrico de la rueda dentada, es utilizar dos ruedas dentadas idénticas con excentricidades opuestas entre sí.

El par requerido para iniciar el movimiento en sentido invertido, con el lado de baja velocidad como motriz y el de alta velocidad como el conducido, hacen que, sin llegar a ser auto bloqueado como los engranajes tipo corona-sinfín, el mecanismo hipocicloidal no se preste para operar como multiplicador de velocidad.

La desventaja principal respecto a otros reductores de velocidad es su precio, que es más elevado debido a la complejidad de elaboración de los componentes y a la precisión requerida en el ensamble.

ARREGLOS
En general, se fabrican con opciones similares a reductores coaxiales con engranajes helicoidales:


 Se pueden suministrar como reductor de velocidad con eje de entrada o con brida para motor; como conjunto moto-reductor; y con brida o base para el montaje [2];

APLICACIONES.-
Su capacidad para soportar cargas excesivas momentáneas, la posibilidad de tener relaciones de reducción de velocidad elevadas en espacios pequeños y su alta eficiencia, hacen que estos mecanismos sean una muy buena opción para aplicaciones expuestas a golpes internos y/o aplicaciones con movimiento continuo a baja velocidad en que se justifica invertir un poco más para obtener mayor confiabilidad y ahorros en la operación.

También existen versiones con juego interno muy reducido que, por su precisión,  tamaño compacto y rigidez a la torsión, son buena opción para algunas aplicaciones de robótica [3].

NOTAS.-
1.- Animaciones y dibujos realizados en Blender con curvas parmétricas de Otvinta y con ayuda de videos tutoriales de Otvinta y Blender Guru

2.- Dibujos realizados con FreeCad

3.- Comparing Cycloidal and Planetary Gearboxes, Stephen Maz, Machine Design, febrero 3 del 2011