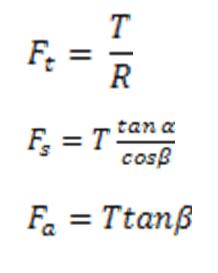lunes, 26 de noviembre de 2018

ACCIONAMIENTOS PARA MOLINOS DE MINERALES


II.- MOLINOS DE RODILLOS VERTICALES
En estos molinos, el material se tritura haciendo que un rodillo le ruede por encima. La ilustración de abajo muestra el mecanismo básico que podría trabajar de alguna de las siguientes maneras:

a.- Hacer girar el eje central B;

b.- Hacer que el rodillo, A, gire sobre su eje, permitiendo que éste gire sobre el eje central, B;

c.- Hacer girar el rodillo, A, sobre un eje fijo para que éste haga girar la mesa, C; y,

d.- Hacer girar la mesa, C; para que el rodillo, A, gire sobre un eje fijo.

Todos estos mecanismos se han usado desde tiempos ancestrales para la molienda de una amplia variedad de productos, sin embargo, debido a ciertas inquietudes respecto a la calidad del producto terminado, no fue sino hasta finales del siglo XX que esta tecnología fue generalmente aceptada por la industria del cemento. Hoy en día, después de haber demostrado que pueden producir producto con calidad y características similares, y siendo más eficientes que los molinos horizontales, los molinos verticales han adquirido popularidad para la molienda de crudo, clinker, coque y cemento [1].

Las transmisiones para molinos verticales de cemento se han desarrollado conforme a la demanda en la potencia requerida para los continuos incrementos en la capacidad de producción de los molinos. Los molinos verticales de mediados del siglo pasado tenían capacidades de producción del orden de 200 toneladas por hora (t/hr), demandando potencias de unos 400 kW y pares de alrededor de 100 kNm. Estos molinos empleaban transmisiones con una etapa de engranes cónicos y un par de etapas helicoidales. Para finales de la década de 1970 se comenzaron a fabricar molinos con requerimientos de potencia del orden de 1,000 kW, haciendo necesario el desarrollo de reductores de velocidad que permitieran compartir la carga entre varios engranes.  Para ello se diseñaron reductores con una etapa de engranes cónicos y una etapa planetaria. A finales del siglo pasado, los molinos verticales habían rebasado los 2.5 MW con pares  del orden de 1,000 kNm, haciendo necesario incorporar una segunda etapa planetaria. Los molinos actuales superan las 700 t/hr, con demandas de 6 MW y pares de 3,000 kNm y han requerido de soluciones innovadoras en los trenes de transmisión [2, 3 y 4].

PRIMERA GENERACIÓN – CÓNICOS y HELICOIDALES

Los primeros molinos verticales, que requerían potencia entre 50 y 1000 kW, eran accionados mediante reductores de velocidad con una primera etapa de engranes cónicos y otras dos etapas de engranes helicoidales. A medida que incrementó la potencia requerida por el molino, el engrane helicoidal de baja velocidad fue creciendo hasta que su manufactura se volvió poco práctica y muy costosa. Al llegar a los 1,000 kW se hizo evidente que sería necesario desarrollar un concepto nuevo. [3]

SEGUNDA GENERACIÓN – CÓNICOS CON UNA ETAPA PLANETARIA
Con el objeto de reducir el peso de los reductores y de resolver problemas de capacidad en los engranajes, se diseñaron reductores de velocidad con una etapa de engranes cónicos, A, y una etapa planetaria, B, con la corona fija y la mesa giratoria, C, unida al portador de engranes. El tamaño y la forma cilíndrica de un reductor con este diseño, brindan un mejor soporte al cojinete axial de la mesa giratoria del molino. Este diseño dio buen resultado hasta que a finales del siglo XX el requerimiento de potencia llegó a unos 2.5 MW. La limitación ahora aparecía en el engrane cónico. [2 y 3]

TERCERA GENERACIÓN - CÓNICOS CON DOS ETAPAS PLANETARIAS.
Al incrementar la demanda de potencia en los molinos, la  industria adoptó como diseño básico estándar para los engranajes de reductores de velocidad: una etapa de engranes cónicos con dos etapas planetarias. Dentro de este diseño básico han prevalecido dos configuraciones en los engranes planetarios: 

En la primera configuración, la mesa giratoria, A, está unida al portador de engranes, B, de la primera etapa planetaria y a la corona, C, de la segunda. La corona, D, de la primera etapa puede girar y está acoplada al piñón, E, de la segunda etapa planetaria. En este arreglo, los elementos B y C comparten el par transmitido; [3]

La segunda configuración tiene fijas las coronas de las dos etapas planetarias, B y C. En color azul claro se muestra el  portador de engranes de la primera etapa planetaria acoplado directamente al piñón central de la segunda etapa planetaria. La mesa giratoria, D, está unida al portador de engranes de la segunda etapa planetaria y está soportada por cojinetes axiales, E, lubricados mediante aceite a presión. La pared cilíndrica de la caja de engranes, F, forma la columna que soporta las cargas de la molienda. [2]

Para la misma capacidad, la primera versión ofrece un reductor de velocidad de menor tamaño y costo que la segunda pero impone una mayor demanda sobre los engranes cónicos. A cambio del mayor costo y dimensiones de la segunda versión, ésta es más robusta y ofrece mayor confiabilidad para el engrane cónico.

CUARTA GENERACIÓN (ACTUAL)
El diseño anterior alcanzó su límite alrededor de los 5 MW, en que, una vez más,  la limitante fue el conjunto de engranes cónicos. Para la siguiente generación aparecieron conceptos diferentes, todos ellos con accionamientos múltiples para evitar sobrecargar los engranes cónicos. La incorporación de varios motores permite que en caso de una falla, los molinos de esta generación puedan trabajar a capacidad reducida con un motor (y en algunas versiones dos) fuera de servicio. Esto significa que si se tiene una falla en una planta con dos molinos de un solo accionamiento, una falla del motor o su transmisión reduce la capacidad de la planta en un 50%. En cambio, ante una falla, la capacidad de producción de un molino de motores múltiples solamente se reduce en la fracción de la potencia total que representa el accionamiento que ha fallado. Otra ventaja que caracteriza a estos diseños es la facilidad de acceso a los elementos de transmisión, que ahora están en el exterior del molino, desde donde pueden retirarse y sustituirse rápidamente para que el molino vuelva a operar en un tiempo mínimo.

Consideraremos básicamente tres diseños que han alcanzado cierta aceptación en el mercado: el primero tiene un accionamiento directo para cada rodillo; el segundo tiene una corona periférica con varios piñones, cada uno con su accionamiento propio; y el tercero tiene dos pasos de reducción de velocidad, en el primero hay un engrane central accionado por seis u ocho piñones, cada uno con su propio motor, y el segundo paso es un conjunto planetario con entrada en el piñón central, corona fija y salida por el portador de engranes. El tiempo que esta generación de accionamientos lleva en operación no ha sido suficiente para alcanzar un consenso sobre la cualidades y limitaciones de cada uno de estos pero podemos analizarlos en base a fundamentos teóricos y al sentido común.

ACCIONAMIENTO DIRECTO A LOS RODILLOS.

En este diseño, cada rodillo, E, tiene su propio accionamiento que consta de un motor eléctrico, A, y un reductor de engranes cónicos y planetarios, B. El eje del rodillo está soportado por una chumacera, C, y un castillo, D. Este castillo tiene un cilindro hidráulico para imprimir la carga sobre el rodillo. Los rodillos hacen girar la mesa, que es la única conexión mecánica entre los motores. Comparado con otros sistemas en que la conexión mecánica entre los motores se da en base a engranajes, este mecanismo permite cierto grado de deslizamiento entre el rodillo y la mesa giratoria y, por lo tanto, tolera mayor diferencia entre las velocidades de los motores, permitiendo el uso de sistemas de control de velocidad más sencillos. La principal desventaja de este diseño es que los motores y sus transmisiones requieren de una robusta estructura de soporte a la altura de los rodillos y de la cimentación correspondiente. [5]

CORONA PERIFÉRICA CON PIÑONES.
Este diseño emplea una corona horizontal, C, con dientes rectos para mover la mesa giratoria, D. El accionamiento se hace mediante dos o más motores, A.  Los motores pueden estar colocados en posición horizontal, acoplados al reductor de velocidad, B, que tiene una etapa de engranes cónicos, una o varias etapas de engranes helicoidales y un piñón de dientes rectos accionando la corona, C. [6]


En otro arreglo, los motores, A, se colocan en posición vertical y el movimiento se transmite a través varias etapas de reducción, B, C y D, a los piñones, E. Por cada motor, hay dos piñones compartiendo el par de transmisión. Un arreglo típico incluye tres motores con un total de seis piñones colocados alrededor de la corona. [C]

 Las cargas de la molienda se transmiten directamente a la cimentación del molino sin pasar por las paredes del reductor de velocidad, dándole mayor rigidez.

Su principal inconveniente es que las transmisiones y motores requieren de una superficie considerable en la base. Otro inconveniente es que las cargas a las que están sometidos los piñones, se transmiten directamente del reductor de velocidad al piso, incrementando los requerimientos de cimentación del molino.


ENGRANE CENTRAL CON VARIOS PIÑONES.

Este diseño usa seis u ocho motores asíncronos, A, enfriados por agua y colocados en posición vertical, cada uno acoplado directamente a un piñón. El engrane central, B, es accionado por este conjunto de piñones. El eje del engrane central está acoplado al piñón central, C, de un sistema de engranes planetarios, D. La corona, E, está fija y la mesa giratoria esta unida al portador de engranes planetarios, F. Las cargas de la molienda se transmiten a la base a través de la caja de la transmisión, H, cuya forma cilíndrica ofrece un buen soporte para este propósito. Su eficiencia es bastante alta, todas las cargas generadas en los dientes de los engranes quedan contenidas dentro del reductor sin transmitirse a la base, y resulta fácil cortar el suministro de energía o extraer uno o dos motores para que el molino continúe operando a carga reducida. [7 y 8]

CONCLUSIÓN.
Como respuesta al incremento en la capacidad de producción, el diseño de reductores de velocidad para el accionamiento de los molinos verticales de rodillos ha sufrido una profunda transformación a los largo de los últimos 70 años. Desde sus sencillos inicios de engranes cónicos y helicoidales, han pasado por varias generaciones de diseño que a través de innovación han superado los límites de potencia que imponía cada generación anterior. Sin embargo, todavía se fabrican molinos con capacidades relativamente bajas, en los que conviene emplear reductores de velocidad con una etapa de engranes cónicos y una o dos etapas de engranes planetarios. Hoy en día se siguen refinando los diseños de estos equipos de menor capacidad para ofrecer productos con mejor estructura de soporte, más eficientes, más confiables y más accesibles al mantenimiento. Al seleccionar el reductor de velocidad para una aplicación específica, vale la pena estudiar cuál reductor se adapta mejor a las necesidades del usuario.

OTRAS CONSIDERACIONES
En la selección del fabricante también debe tenerse en cuenta:
  • -          Los cojinetes axiales que soportan la mesa giratoria y su importante impacto en la confiabilidad del equipo y en la temperatura, limpieza y vida útil del aceite de lubricación.
  • -          La rigidez estructural de la caja que soporta las cargas generadas por la molienda.  
  • -          El arreglo de rodamientos y cojinetes,  su eficiencia y la frecuencia de  reemplazo de rodamientos.
  • -          La facilidad de acceso para la inspección, el mantenimiento y el reemplazo de los componentes, y su repercusión en los tiempos de paro y en los costos de mantenimiento.
  • -          La disponibilidad de refacciones.
  • -          La calidad del servicio que ofrece el proveedor.

REFERENCIAS:

2.- P. Boiger: Development of the 4th Generation Vertical Roller Mill Drives. 58th IEEE-IAS/PAC Cement Industry Technical Conference, 15-19 May 2016, Dallas/USA

3.- R. Raeber, U. Weller y R Amato: A New Gearbox Gereration for Vertical Roller Mills. Maag, AG

4.- M Baechler, N Khoury y J. Weston: Drive Systems for Vertical Roller Mills. IEEE, 2016

5.- T. Schmitz: Qadropol QMC-RD. Worlds First Vertical Roller Mill with Driven Rollers. VDZ Congress 2013

6.- Inovative Flender Vertical Mill Drives. Siemes AG

7.- Cope Drive Systems for Loesche VRM. Renk, AG

8.- M. Keybner y T. Fahrland Dive Selection for Loesche Vertial Roller Mills. Loesche GmbH

lunes, 5 de noviembre de 2018

ACCIONAMIENTOS PARA MOLINOS DE MINERALES

I.- MOLINOS HORIZONTALES

INTRODUCCIÓN


 La trituración consiste básicamente en reducir el tamaño de los pedazos o partículas del material a triturar. Existe una amplia variedad de mecanismos empleados en la trituración de diferentes materiales y dependiendo del resultado que se desee obtener, la molienda de minerales y materiales similares como cal, cemento o coque, puede darse en una o varias etapas, que pueden incluir otros procesos intermedios. Este artículo trata sobre distintos tipos de reductores de velocidad comúnmente usados para accionar molinos horizontales para minerales y materiales similares.

Los molinos horizontales consisten en un cilindro hueco, parcialmente relleno con un medio triturador y el material a triturar. Al hacer girar el cilindro, el material se tritura en base al rodaje, golpeteo y desgaste producido por un movimiento de revolvedora en el interior del cilindro.

Los elementos de transmisión para estos molinos están expuestos a variaciones abruptas de la carga y a un medio ambiente hostil que puede incluir temperaturas extremas, humedad, lodo o polvo. La confiabilidad del equipo depende en gran medida de la experiencia del fabricante y de cómo ésta se traduce en productos mejor diseñados y fabricados. Dependiendo de la forma en que se desarrolle el proyecto, los fabricantes de reductores de velocidad y de los demás componentes de la transmisión pueden trabajar directamente con el usuario final o a través del fabricante del molino pero en todo caso deben estar involucrados desde el principio del proyecto para garantizar que la transmisión sea adecuada para cada aplicación en particular.

MEDIO TRITURADOR PARA MOLINOS HORIZONTALES
Llamamos medio triturador a elementos de material duro que mediante golpes, rodaje o desgaste, reducen el tamaño de los pedazos o partículas del mineral a triturar. Los medios más comúnmente utilizados en la molienda de minerales son barras y bolas de hierro. En  las etapas primarias del proceso de minerales se pueden emplear molinos  autógenos, en las que el mineral se tritura sin necesidad de un medio adicional, o molinos semiautógenos (semi-autogenous grinding o SAG), en que, además de la trituración autógena se incluyen bolas para contribuir en el proceso.

Las barras tienden a permanecer en la parte inferior del molino para rodar sobre el mineral, representando una carga relativamente pareja para la transmisión. En los otros tipos de molinos, el material y las bolas tienden a adherirse a las paredes del molino, elevándose hasta que ya no pueden sostenerse y caen sobre el mineral para triturarlo a base de golpes, como se puede apreciar en este video de YouTube  [1].


Los molinos de bolas, autógenos y semiautógenos son una aplicación más demandante para la máquina, y en especial para la transmisión, porque están sujetas a dos condiciones adversas, la primera es que tienen que sostener una gran masa excéntrica fuera de la línea vertical de sus soportes y la segunda es que el golpeteo de las bolas y el mineral se refleja a la transmisión, creando fluctuaciones abruptas en la carga [2]. Además, al cortar el suministro de energía a la transmisión, la carga, que busca el punto más bajo en un movimiento amortiguado de columpio, invierte varias veces el sentido de la carga sobre el reductor de velocidad, hasta que se detiene totalmente [3].

ACCIONAMIENTOS:
Los molinos horizontales para minerales son aplicaciones de baja velocidad y alto par. Hay básicamente tres formas de accionamiento: central, corona periférica y accionamiento directo.

ACCIONAMIENTO CENTRAL:

Consiste en engranajes alojados dentro de una caja cerrada con el eje de salida acoplado directamente al eje central del molino. Este tipo de trasmisión es ampliamente usado en la industria del cemento porque no le afectan ni la expansión térmica ni otras deformaciones del molino. Otras ventajas importantes de este arreglo son: que los engranes están protegidos contra un medio ambiente adverso; que son transmisiones relativamente compactas, ahorrando espacio y peso en la estructura de soporte para todo el molino; que su instalación y alineación son relativamente sencillas; y que producen menos ruido y vibraciones que las transmisiones a base de corona periférica [4].

Arreglo de engranes para una transmisión
central con engranes fijos. La primera etapa,
a la izquierda, con un piñón y dos engranes,
y la segunda etapa con dos piñones y un
engrane.
Los accionamientos centrales para molinos de bajas potencias pueden emplear motores y reductores de velocidad industriales estándar pero cuando la potencia requerida está dentro de un rango de 1 a 10 MW, se hace necesario incrementar la densidad de potencia (potencia transmitida por unidad de masa del reductor) mediante arreglos que permiten que la carga sea compartida entre varios engranes. Los engranes pueden ser fijos (imagen de la izquierda), o pueden ser arreglos planetarios (imagen de abajo). 


Las transmisiones de engranes planetarios para accionamiento central han pasado por varias etapas de desarrollo que en un lapso menor a 50 años, en base a mejores diseños y materiales y al empleo de cojinetes hidrodinámicos, se ha reducido el peso a menos de la mitad del original y al mismo tiempo se ha incrementando el factor de servicio AGMA de 2 a 2.5 [3].


ENGRANE O CORONA PERIFÉRICA:
Un engrane o corona en la periferia del molino accionado por uno o varios piñones, es una solución sencilla y barata de accionar molinos con requerimiento de potencia hasta unos 20 MW. Sin embargo, su diseño, fabricación y montaje son altamente especializados, por lo que se recomienda, como para cualquier otro elemento de transmisión, seleccionar cuidadosamente al proveedor y trabajar con él desde el principio del proyecto. En molinos que trabajan en frío, la corona normalmente se fija mediante tornillos a una brida soldada a la superficie cilíndrica exterior del molino. En hornos o molinos que trabajan a alta temperatura,  la corona está a una temperatura inferior a la del molino y el montaje es mediante resortes que absorben la diferencia en la expansión térmica entre estos dos elementos.


Arreglo de dos piñones en transmisión expuesta
(el dibujo no muestra las transmisiones auxiliares
que podrían estar acopladas al lado opuesto
a la transmisión principal de cada piñón)
Los dientes de la corona y los piñones pueden ser rectos, helicoidales o de doble hélice. Las coronas comúnmente serán de dos secciones hasta un diámetro de unos 7.5 m, de ahí en adelante se fabrican de tres o más segmentos. Las técnicas modernas permiten la fabricación de coronas en 6 segmentos o más, que  pueden rebasar los 14 m de diámetro. Entre mayor sea el diámetro y el número de segmentos, más dificultad presentará la instalación de la corona y se hace necesario reducir al mínimo la excentricidad en su giro para lograr una contacto adecuado entre los dientes de los engranes [5 y 6].

Arreglo de engranes en una transmisión cerrada en tres etapas: la
 primera consiste en el piñón de alta velocidad,1, y un engrane,2; en la
segunda etapa hay dos piñones, 3 (uno a cada lado del engrane, 2) y
dos engranes,4; y en la última etapa hay dos piñones,5 (azules),  y la
corona periférica, 6 (mostrada como un segmento color verde)
En la mayoría de las aplicaciones, las coronas y sus piñones están expuestas pero también pueden estar cerradas para protección contra un medio ambiente hostil. La capacidad de transmisión de la corona se puede incrementar haciendo que más de un piñón comparta la carga. Las transmisiones expuestas normalmente tienen un motor para cada piñón y las transmisiones cerradas se prestan mejor a arreglos con dos piñones por cada motor (ilustración de la izquierda). 


Corona con dos accionamientos cerrados, cada uno con dos piñones.
La doble extensión del eje de entrada permite acopar una extensión al
Motor principal y la otra, al accionamiento auxiliar.

ACCIONAMIENTO DIRECTO
Conocidos también como GMD (Gearless Mill Drive), consisten en un motor eléctrico que envuelve al molino y lo emplea como rotor. Aunque por sus dimensiones y peso representa una solución costosa y difícil de fabricar, transportar e instalar, el accionamiento directo elimina la transmisión auxiliar así como los acoplamientos, cajas de engranes y cojinetes de la transmisión principal, permitiendo una mayor eficiencia y control del molino. Este sistema puede alcanzar potencias superiores a las que en la actualidad son prácticas para transmisiones a base de coronas periféricas. Las GMD, por lo tanto, tienen mayor aplicación en molinos autógenos y semiautógenos en el rango de 16 a 28 MW, alcanzando diámetros cercanos a los 13 m [7, 8 y 9].

ACCIONAMIENTO AUXILIAR
Dependiendo del tipo de motor principal que emplee el molino, algunos requieren de un accionamiento auxiliar para los movimientos de baja velocidad y posicionamiento para su mantenimiento.

1.- Motor auxiliar con freno de contravuelta
2.- Acoplamiento hidráulico
3.- Freno estático de fricción
4.- Reductor de velocidad auxiliar
5.- Acoplamiento tipo mordaza
6.- Motor Principal
7.- Acoplamiento elástico
8.- Reductor de engranes planetarios
9.- Brida para acoplamiento al molino
10.- Sistema de lubricación.

El motor auxiliar,1, tiene un freno de contravuelta integrado que impide el giro en sentido invertido. El acoplamiento hidráulico, 2, puede actuar, entonces, como freno dinámico cuando el molino gira en sentide invertido cuando se columpia al cortar el suministro de energía al motor auxiliar. Durante el proceso de paro, el reductor principal requiere de lubricación que se le puede hacer llegar suministrando energía eléctrica a los motores de las bombas de lubricación o mediante un sistema auxiliar de lubricación a base de gravedad. El acoplamiento de mordaza, 5, permite usar el motor auxiliar para el arranque y desembraga automáticamente cundo el motor principal rebasa la velocidad del accionamiento auxiliar. El embragado o desembragado manual de este acoplamiento sólo puede hacerse con el molino totalmente parado.

La velocidad típica de operación para molinos horizontales de bolas es de unas 14 a 18 rpm con poca variación del par requerido respecto a la velocidad a la que gira el molino. Si para propósitos de mantenimiento se requiere una velocidad de giro de 1.5 rpm aproximadamente, la relación de velocidad para la transmisión auxiliar acoplada a la extensión posterior del eje del motor será del orden de 10:1 y la potencia requerida para el motor auxiliar será del orden de una décima parte de la potencia del motor principal.

CONCLUSIÓN
Los molinos horizontales para minerales y materiales similares son una aplicación demandante para los elementos de transmisión, conviene, por ello, trabajar con fabricantes con la experiencia y los conocimientos necesarios para ofrecer productos que garanticen una operación eficiente, confiable y rentable.

 Los accionamientos centrales pueden transmitir hasta 10 MW y son una buena solución para molinos de bolas que trabajan a alta temperatura y en ambientes contaminados; las coronas periféreicas con piñón son una solución relativamente barata que requiere cuidado en la fabricación, transporte e instalación, y representan una buena solución para transmitir entre 10 y 20 MW de potencia; y el accionamiento directo es una solución eficiente y es la mejor opción para potencias en el rango de 16 a 28 MW.

REFERENCIAS:
2.- Ball Mill Critical Speed & Working Condition. 911 Metallugy Corpration. YouTube
5.- Steve Lovell. Girth Gears- More than just Metals and Teeth Gear Technology, May, 2017
6.- Joe Brown. Ring Gear Drives Huge Grinding Mill. Power Transmission Design, March 01, 2000
7.- Maarten van de Vijfeijken. Mills and GMD's. International Mining, October 2010  
8.- Helmut Liepolt. Mining for Productivity and Profit. Siemens Customer Magazine
9.- R. Kalra, J. Jiangang, I. Druce, M. Rauscher. Updates on Geared vs. Gearless Drive Solutions for Grinding Mills. SME Annual Meeting February 24-27, 2013. Denver, Co. USA


domingo, 12 de agosto de 2018

REDUCTORES Y MULTIPLICADORES PARA TURBOMAQUINARIA

INTRODUCCIÓN
La turbomaquinaria requiere de la transmisión de grandes cantidades de potencia mecánica a altas velocidades, condiciones que provocan deformaciones, vibraciones y elevación de temperatura en los componentes de la transmisión. Además, es común que este tipo de maquinaria se emplee en aplicaciones demandantes en cuanto a seguridad y confiabilidad, como en la extracción y bombeo de hidrocarburos, la compresión de gases y la generación de energía.  A primera vista los engranajes para estas aplicaciones parecen similares a los que se emplean en otros tipos de maquinaria, sin embargo, las condiciones de trabajo imponen criterios especiales para su diseño, fabricación, selección, soporte y en el arreglo de la transmisión. Este artículo echa un vistazo a algunas formas de cumplir con los requerimientos para transmisiones de engranes en aplicaciones de turbomaquinaria

TRANSMISIÓN DE GRANDES CANTIDADES DE POTENCIA A ALTAS VELOCIDADES:
El rango de potencia entre 500 kW y 500 MW, y velocidades entre  3,000 y 60,000 rpm exige engranajes debidamente clasificados para soportar  los elevados esfuerzos de contacto entre los dientes, las cargas axiales que generan los engranes helicoidales y el calor que se genera en los cojinetes y engranes.

ESFUERZOS  DE CONTACTO
Como hemos visto en artículos anteriores, tratándose de movimiento giratorio la potencia está dada por el producto del par multiplicado por la velocidad de giro, por lo tanto, el par está dado por la relación:

T: Par (N-m)
P: Potencia (W)
w: Velocidad angular (s-1)

El par se transmite a través de las fuerzas de contacto entre los dientes de los engranes:
  
a: ángulo de presión
b: ángulo de hélice
R: Diámetro de paso dividido entre 2 (m)
Ft: Fuerza Tangencial (N)
Fs: Fuerza de separación (N)
Fa: Fuerza Axial (N)


Para una fuerza dada, los esfuerzos disminuirán en la medida que se incremente la superficie de contacto, y ésta depende de los siguientes factores de diseño:


·         El ancho del diente
·         Los radios de curvatura de las superficies en contacto
·         Las deformaciones provocadas por estos mismos esfuerzos (dureza del material)
·         El número de dientes en contacto
·         La rugosidad de las superficies en contacto

SOPORTES AXIALES

En los engranes rectos, el ángulo de hélice es cero y por lo tanto no se generan cargas axiales. Las cargas axiales resultantes también se eliminan en los engranes con doble hélice que generan cargas iguales y axiales opuestas.

Los rotores del motor, de la caja de engranes y de la máquina conducida pueden o no llevar sus propios soportes de carga axial. Si cada rotor tiene sus propios soportes axiales, los acoplamientos entre rotores deben permitir el movimiento lateral relativo entre los ejes para que no haya transmisión de cargas axiales entre un componente y otro. Mediante acoplamientos que limiten el movimiento lateral entre ejes, los rotores que no tienen sus propios soportes axiales pueden utilizar los del rotor al que están acoplados para mantenerse en su lugar. Esto significa que tanto la colocación de los cojinetes axiales para todo el tren de transmisión como el tipo de acoplamiento entre rotores son parte integral del proceso de diseño y selección del tren de transmisión.

Esta representación esquemática muestra únicamente las fuerzas
axiales que actúan sobre el piñón, que son iguales y opuestas.
A principios del siglo pasado, Brown Boveri desarrolló un anillo o collarín para sustituir los cojinetes axiales de los ejes de alta velocidad con piñones helicoidales. El collarín neutraliza las cargas axiales en cada eje, de manera que solamente se requieren cojinetes axiales en el eje de baja velocidad para mantener a ambos rotores en su posición adecuada. Este diseño aprovecha el hecho de que la velocidad de deslizamiento entre las superficies en contacto del collarín es mucho menor en el diámetro de paso de los engranes que en los cojinetes axiales. El collarín, entonces, requiere menos lubricante y genera menos calor que un cojinete axial. El collarín, además, es más barato y ofrece menor movimiento axial que los engranes de doble hélice. Hoy en día, varios fabricantes de engranajes para alta velocidad usan este dispositivo que ha demostrado su efectividad a los largo de los años.


SOPORTES RADIALES
Además de soportar el peso de los componentes, los cojinetes deben soportar también las cargas provocadas por las fuerzas tangenciales, de separación y axiales, descritas arriba. Estas cargas normalmente son varias veces superiores al peso de los componentes giratorios. Como consecuencia, un cambio en las condiciones de operación implica una variación en la respuesta dinámica del sistema (vibraciones), y por lo tanto, las especificaciones para los cojinetes, ya sean hidrodinámicos o lubricados a presión, se establecen en base a las condiciones de operación de una aplicación específica. Por ejemplo, un tren de engranes que gira a alta velocidad sin carga tenderá a ser más errático que durante la operación normal.

GENERACIÓN DE CALOR
Al transmitir movimiento con un 98.5% de eficiencia se genera  calor a razón del 1.5% de la potencia transmitida. Una transmisión de 10 MW estaría generando 150 kW (150 kJ cada segundo) de calor, suficiente energía para elevar la temperatura de un engrane de acero (calor específico 0.49 kJ/(K-kg)) de 100 kg, en 3°C cada segundo. Sin embargo el calor también se está disipando, de manera que al llegar a una temperatura de equilibrio, el lubricante y el aire eliminan el calor a la misma velocidad a la que se genera. Esta temperatura de equilibrio dependerá de la eficiencia del reductor y de la eficacia del sistema de enfriamiento, dos consideraciones muy importantes en el diseño y selección de reductores y multiplicadores para alta velocidad.

A velocidades tangenciales superiores a unos 120 m/s en los dientes de los engranes, además de las perdidas por el deslizamiento entre las superficies en contacto, hay pérdidas ocasionadas por las turbulencias que los engranes provocan en el aire que los rodea y porque el contacto entre los dientes comprime y bombea axialmente la mezcla de aire y aceite. Mediante una tecnología que permite mantener los engranes en un vacío de 80 a 85% y con cojinetes de mayor eficiencia, Renk-MAAG ha desarrollado su reductor HET Gear ©(High Eficiency Turbo Gear)para aplicaciones de generación de energía, accionamiento de compresores, recuperación de energía, ciclo combinado y cogeneración. Esta tecnología permite reducir las pérdidas de potencia hasta a la mitad respecto a otros reductores de alta velocidad.

Consideremos el accionamiento de un compresor de 15 MW con una eficiencia de 98.5%. La pérdida sería 225 kW. Si esta se reduce a la mitad (eficiencia de 99.25%) tendríamos un ahorro de 112 kW. A un costo promedio de 0.06 USD por kW-h, el ahorro sería de 53,700 USD por año (112 kW x 8000 h/año x 0.06 USD/kW-h). Cantidad que ciertamente vale la pena considerar al seleccionar los reductores de velocidad, especialmente en aplicaciones de mayores potencias y velocidades.

DEFORMACIONES EN LOS DIENTES
Durante la operación, los rotores se ven sometidos a tres tipos de deformaciones mecanicas y térmicas, que a su vez provocan deformaciones en el perfil de los dientes:
·         La deflexión de los ejes y engranes debido al momento flexionante provocado por las fuerzas de contacto;
·         La torsión en el eje y el engrane al transmitir el par de trabajo; y,
·         La deformación causada por las diferencias de temperatura dentro del engrane

Para compensar estas deformaciones, es necesario modificar el perfil del diente en forma tal que en condiciones de operación se obtenga un contacto óptimo. Estas modificaciones no permiten usar las superficies de trabajo como referencia de contacto estático sin carga (verificación mediante tinta azul de Prusia). Una práctica común para contrarrestar esta limitación es hacer esta prueba únicamente en las superficies de los dientes que no estarán en contacto durante la operación y que por lo tanto, no se han modificado.

Las modificaciones al perfil de las superficies de contacto y al ángulo de hélice se definen base a la investigación, desarrollo y experiencia de los fabricantes  y por lo tanto, desempeñan un papel determinante en la capacidad, la vida útil y la confiabilidad de un tren de engranes. Es por ello de suma importancia evaluar adecuadamente la historia y los conocimientos del fabricante al seleccionar proveedores de reductores y multiplicadores de velocidad para turbomaquinaria.

ARREGLOS DEL TREN DE ENGRANES
Las transmisiones más comúnmente usadas para turbomaquinaria son de ejes paralelos o de engranes planetarios. Las de ejes paralelos pueden tener engranes helicoidales o de doble hélice mientras en que la planetarias también se pueden incorporar engranes rectos cuyo mantenimiento es más sencillo y tienen menor costo de fabricación. Un refinado sistema de soporte permite que el piñón central encuentre el centro del círculo de paso verdadero para el contacto entre el piñón y los conjunto de engranes planetarios permitiendo la flotación del piñón central para colocarse en posición adecuada para una buena distribución de las cargas.  No se puede exagerar la importancia de una buena calidad de fabricación para lograr el funcionamiento adecuando de este mecanismo.


Mediante un engrane central y varios piñones de alta velocidad se pueden tener salidas múltiples para accionar diferentes etapas de compresores con varios ejes. El modelo Multicom© de Renk-MAAG ofrece hasta 10 etapas de compresión con velocidades que pueden alcanzar las 63,000 rpm.


Como hemos visto, en los engranajes planetarios, la carga se reparte entre varios engranes, permitiendo transmisiones de menor tamaño y peso que se traduce en ahorros en la construcción de la planta y resultan especialmente atractivos para transmisiones marinas, plataformas marinas e instalaciones FPSO (floating, production, storage and offloading), en las que hay poco espacio disponible.


El arreglo preferido para velocidades inferiores s 2000 rpm es con un piñón central como elemento de entrada, una corona fija y la salida mediantes el portador de engranes planetarios. Este patrón puede repetirse para varias etapas sucesivas de reducción. Aunque este arreglo también se usa en reductores y multiplicadores para turbomaquinaria, también se usa el mismo arreglo pero con el portador de engranes planetarios fijo y la salida a través de la corona. Las siguientes gráficas muestran arreglos comúnmente empleados para reductores y multiplicadores de dos etapas.


SYSTEMAS DE MONITOREO
Por las arduas condiciones de trabajo y lo crítico de su función, es común que estas transmisiones se suministren de fábrica con sensores de velocidad, vibraciones, temperatura y presión de aceite, así como equipos completos de monitoreo y diagnóstico de condición que permiten la detección temprana de fallas inminentes. Hoy en día, estos sistemas forman parte esencial de la operación y mantenimiento de las plantas modernas de generación de energía.

CONCLUSIÓN
A diferencia de las aplicaciones más comunes que tienen un proceso simple de selección de productos de un catálogo, el diseño, selección, instalación y puesta en marcha de reductores y multiplicadores de velocidad para turbomaquinaria requiere de un análisis cuidadoso de las condiciones de operación y del impacto financiero de la eficiencia y la confiabilidad. La experiencia y reputación del fabricante deben ser una consideración de primer nivel en la decisión de adquisición de estos equipos.


 REFERENCIAS
© Marca registrada de Renk-MAAG GmbH


Gear Thrust Collars and solid couplings instead of thrust bearings and toothed type couplings.


sábado, 7 de julio de 2018

VELOCIDAD VARIABLE MEDIANTE ENGRANES PLANETARIOS.

INTRODUCCIÓN:
En un artículo anterior vimos el arreglo clásico de engranes planetarios usado en reductores de velocidad, con un piñón central, un portador de engranes planetarios y una corona en el exterior. Un arreglo distinto, usado en algunas transmisiones de velocidad variable, consiste en dos engranes centrales conectados entre si mediante parejas de engranes planetarios montados en un portador. Como vimos anteriormente, las transmisiones de engranes planetarios tienen dos grados de libertad y por ello es necesario definir la velocidad de dos de sus elementos para conocer la del tercero. Hay básicamente dos modalidades de operación para estos sistemas, en la primera, uno de los tres componentes se mantiene estático dejando que los otros dos operen como reductor o multiplicador de velocidad con relación de velocidades fija; y en la segunda se tiene un elemento motriz principal que opera a velocidad fija y un motor auxiliar de velocidad variable acoplado a un segundo elemento para así controlar la velocidad de salida, que se da a través del tercer elemento. El comportamiento de la transmisión dependerá, entonces, del papel que desempeña cada elemento.

Este artículo trata sobre las posibilidades y ventajas de usar un arreglo con dos engranes centrales unidos mediante parejas de engranes planetarios como transmisión con cambio de relación entre velocidades o como transmisión de velocidad variable.

EL ARREGLO DE ENGRANES:

Si dejamos fijo el portador de engranes planetarios, el comportamiento del tren de engranes será similar al de un sistema simple y la relación de velocidades estará dada por la relación entre el número de dientes de los engranes:

Para darle claridad, en esta representación esquemática
 se ha suprimido un par de engranes planetario y se ha
recortado el portador de engranes


Donde A, B, C y D representan el número de dientes de los engranes respectivos.

Dependiendo del lado que se usa como entrada, el arreglo puede funcionar como reductor o como multiplicador de velocidad. En este caso se trata de un multiplicador de velocidad con la entrada a través del engrane de baja velocidad, A, y la salida por el piñón de alta velocidad, D.

Si la relación, i, es igual a 1, el eje de salida girará a la misma velocidad que el de entrada; si la relación es a mayor a 1, la velocidad de salida será menor a la de entrada; y si es menor a 1, la salida de dará a una velocidad superior a la de entrada.

Si ahora permitimos el movimiento del portador de engranes, la fórmula que define las velocidades  de este arreglo es:

Ecuación 1

En donde w es la velocidad angular y los subíndices a, d y p corresponden a los engranes A y D, y al portador de engranes planetarios respectivamente

Es interesante notar que si hacemos  i=1 y despejamos wd Tendremos:


Que es independiente de wp. Es decir, que cuando la relación i es igual a 1, no se puede hacer variar la velocidad de salida mediante el control de la velocidad de portador de engranes planetarios porque la velocidad de salida siempre será igual a la de entrada. 

ACCIONAMIENTO A TRAVÉS DE UN ENGRANE CENTRAL DE BAJA VELOCIDAD, A (wa).
La velocidad de salida, wd (alta velocidad), disminuye cuando el portador de engranes, wp, gira en el mismo sentido que el engrane de baja velocidad, wa y aumenta cuando giran en sentidos opuestos.

ACCIONAMIENTO A TRAVÉS DEL PORTADOR DE ENGRANES PLANETARIOS
Podemos tener la salida a través del engrane central de baja velocidad: 

Despejando de la ecuación 1

Y si  hacemos wd igual a cero:


Si la relación, i, es menor que 1, la salida se dará en el mismo sentido de giro que la entrada y si es mayor, la salida girará en el sentido opuesto.

La velocidad del piñón de alta velocidad está dada por:

Despejando de la ecuación 1

Y si el engrane de baja se queda estático:

Tenemos entonces, una transmisión con dos posibilidades para la relación entre la velocidad de entrada y la de salida.

APLICACIONES CON FUNCIONES MÚLTIPLES
Dependiendo de la relación de engranes, de cuál es el elemento de entrada, cuál el de salida y si el tercer elemento permanece estático o se hace girar, la transmisión podrá operar como reductor, multiplicador o  variador de velocidad, o podrá tener la posibilidad de cambiar el sentido de giro. En forma similar a como se hace con las transmisiones automáticas automotrices, mediante un sistema de embragues y frenos, podemos activar o mantener estáticos los diferentes elementos de la transmisión para escoger el modo de operación.  Esta característica hace atractivo este arreglo para aplicaciones con restricciones de espacio y peso que requieren de versatilidad, como en la maquinaria pesada y en la robótica.

TRANSMISIONES DE VELOCIDAD VARIABLE PARA TURBO-MAQUINARIA
Este arreglo de engranes se emplea en el sistema Recovar-E© de Renk AG para el accionamiento a velocidad variable de compresores y bombas con potencias en el rango de 2 a 20 MW y velocidades de 3,000 a 15,000 rpm.

Un motor principal de velocidad constante, wa, acoplado al engrane central de baja velocidad, provee la potencia requerida para realizar el trabajo. La salida es a través del piñon central, wd, y la variación de velocidad se consigue mediante un motor secundario de potencia bastante inferior a la del motor principal, acoplado al portador de engranes planetarios, wp. El motor secundario es síncrono a base de imanes permanentes y se controla mediante un variador de frecuencia. 

Debido a que el motor principal se mantiene a una velocidad constante cercana a su factor de potencia óptimo y la variación de velocidad se da mediante un motor de mucha menor potencia, las perturbaciones en la red de suministro de energía eléctrica son relativamente pequeñas y la eficiencia total del sistema se mantiene entre un 93 y un 95% a cualquier velocidad de salida, representando un ahorro sustancial de energía respecto a otros sistemas de control de velocidad para potencias y velocidades similares.

CONCLUSIÓN
Los sistemas de engranes planetarios ofrecen versatilidad y eficiencia en un paquete compacto y son una opción atractiva para aplicaciones que requieren versatilidad en espacio y con peso reducidos, y para aplicaciones de mucha potencia combinada con variación de altas velocidades.

© Recovar-E marca registrada de Renk AG.